선박 조립
🔩 ① 단계 - 센서부 조립
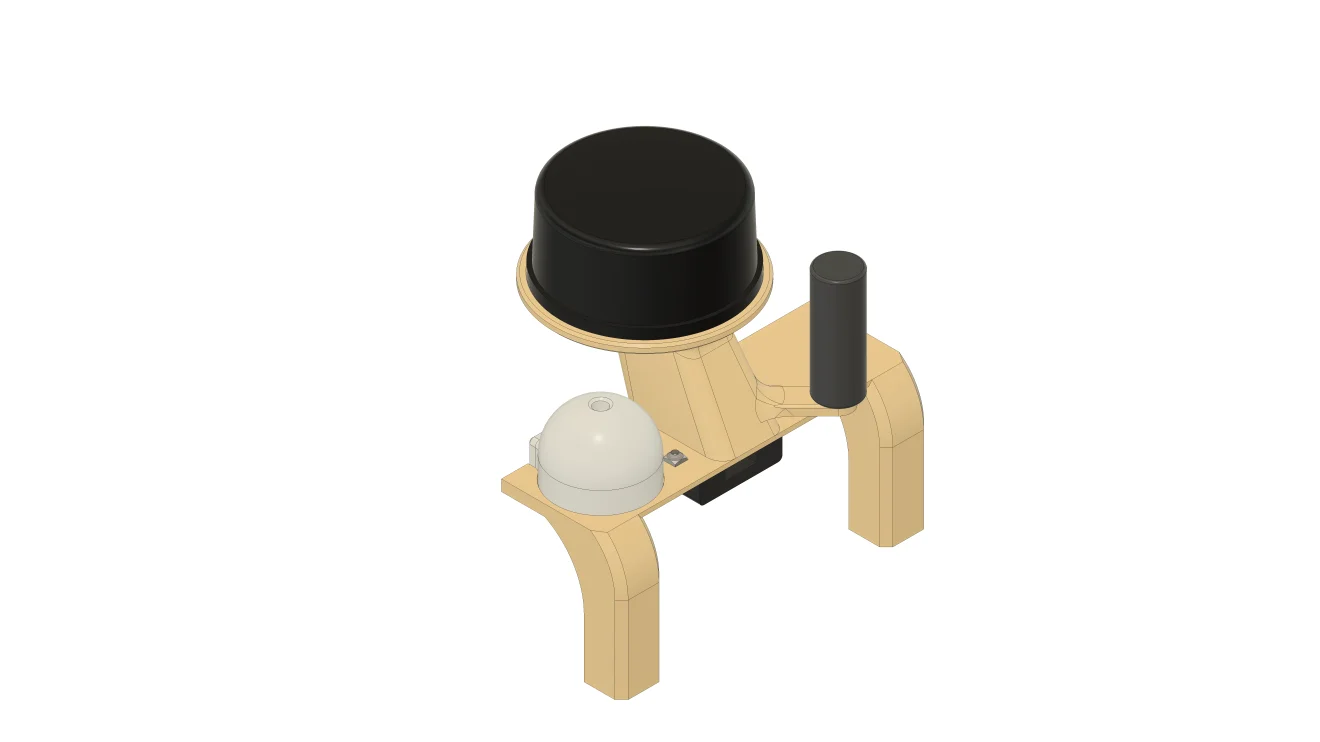
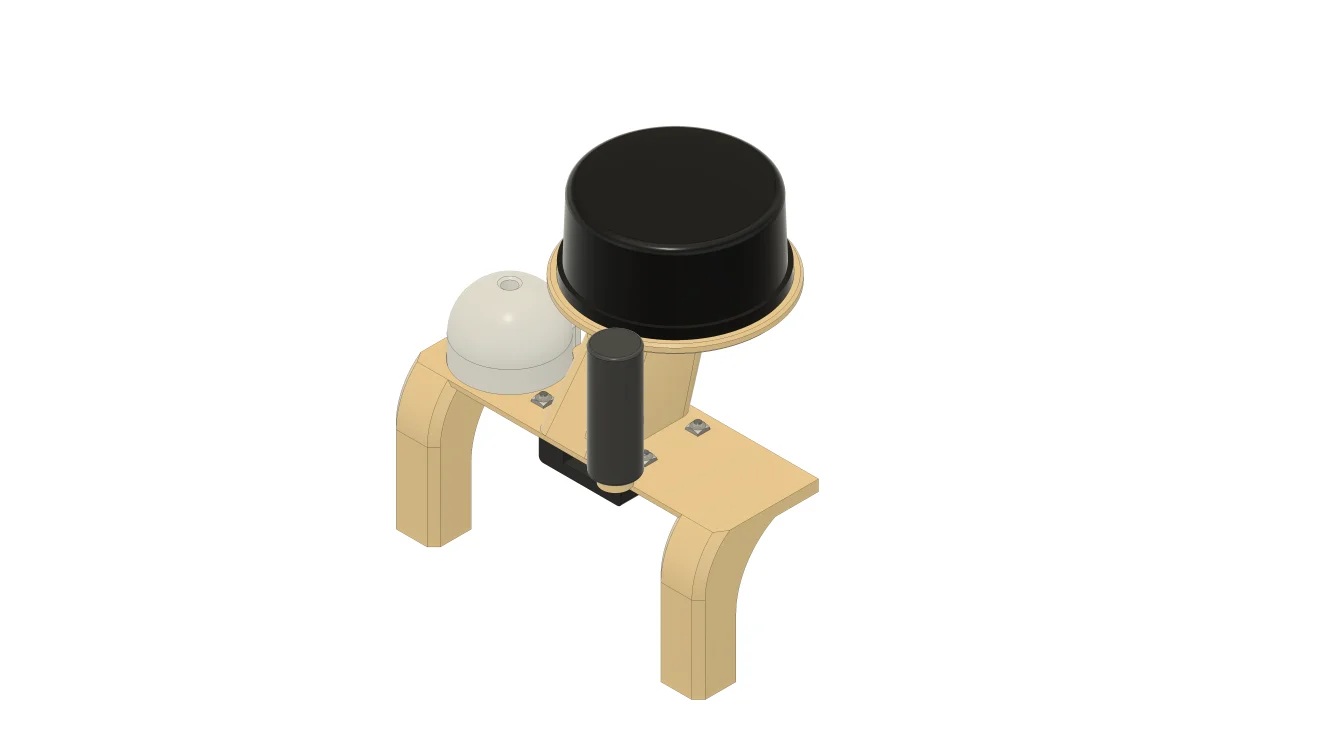
센서부 케이스에 LiDAR 센서 모듈, LiDAR 센서 통신 모듈, LED 모듈을 결합합니다.
| 부품 | 수량 | 비고 |
|---|---|---|
| 센서부 케이스 | 1 | |
| LiDAR 센서 모듈 | 1 | |
| LiDAR 센서 통신 모듈 | 1 | |
| LED 모듈 | 1 | |
| M3 6L 볼트 | 3 | LiDAR 센서 모듈 고정 |
| M3 10L 볼트 | 4 | LiDAR 센서 통신 모듈 고정 |
| M3 20L 볼트 | 1 | LED 모듈 고정 |
| M3 사각너트 | 5 | 통신 모듈 4개, LED 모듈 1개 |
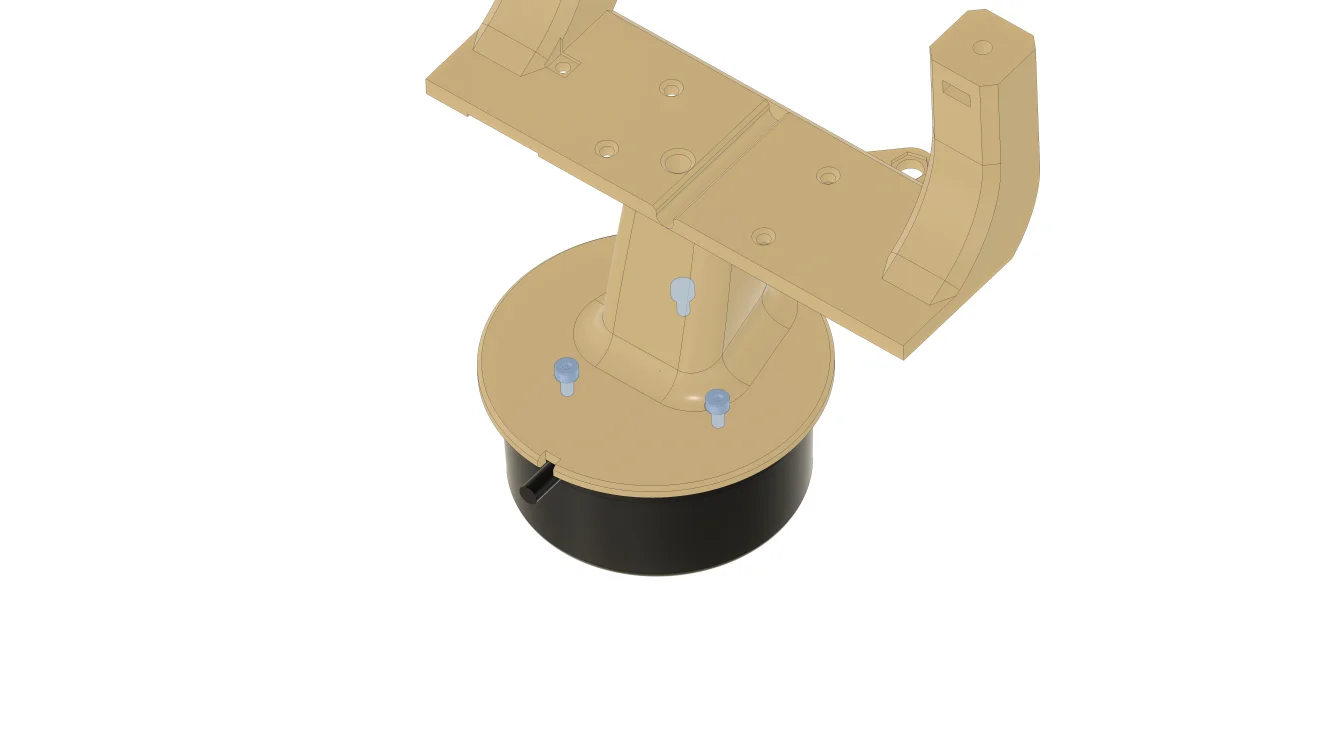

M3 6L 볼트 3개로 LiDAR 센서 모듈을 센서부 케이스에 결합합니다.
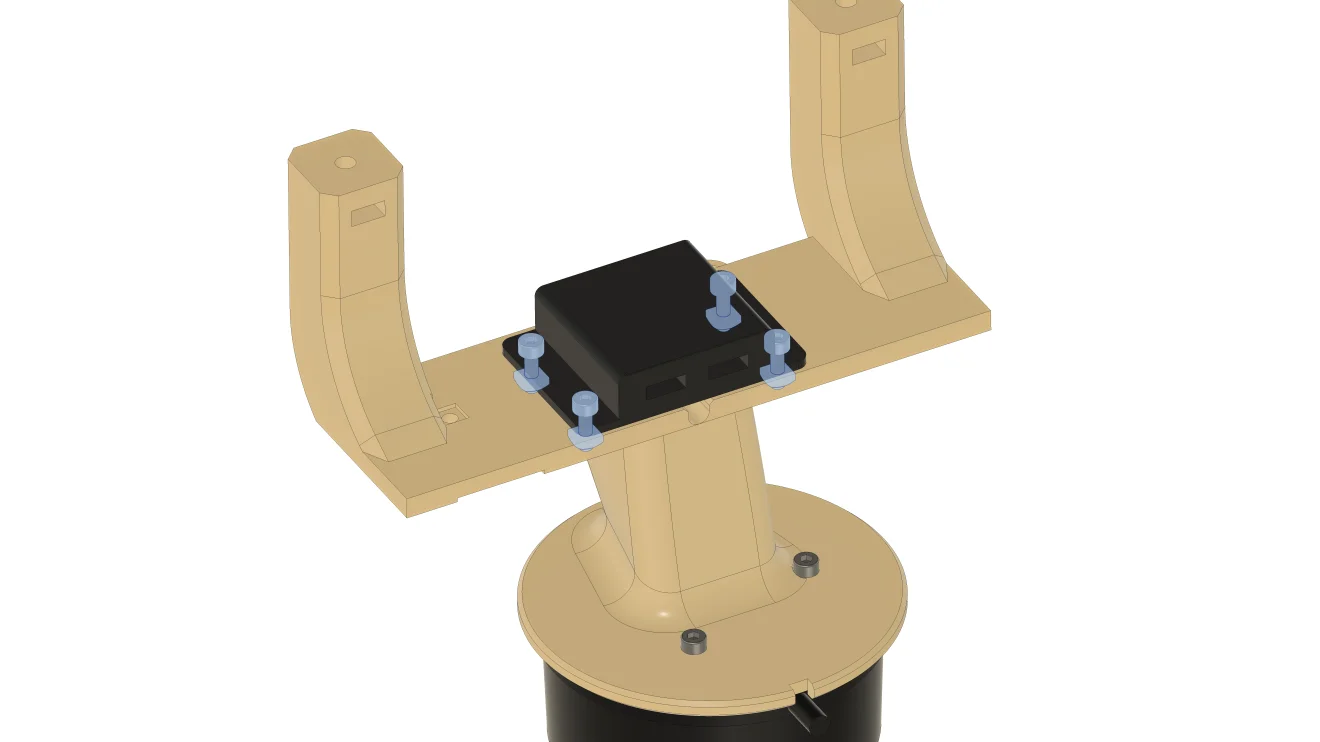
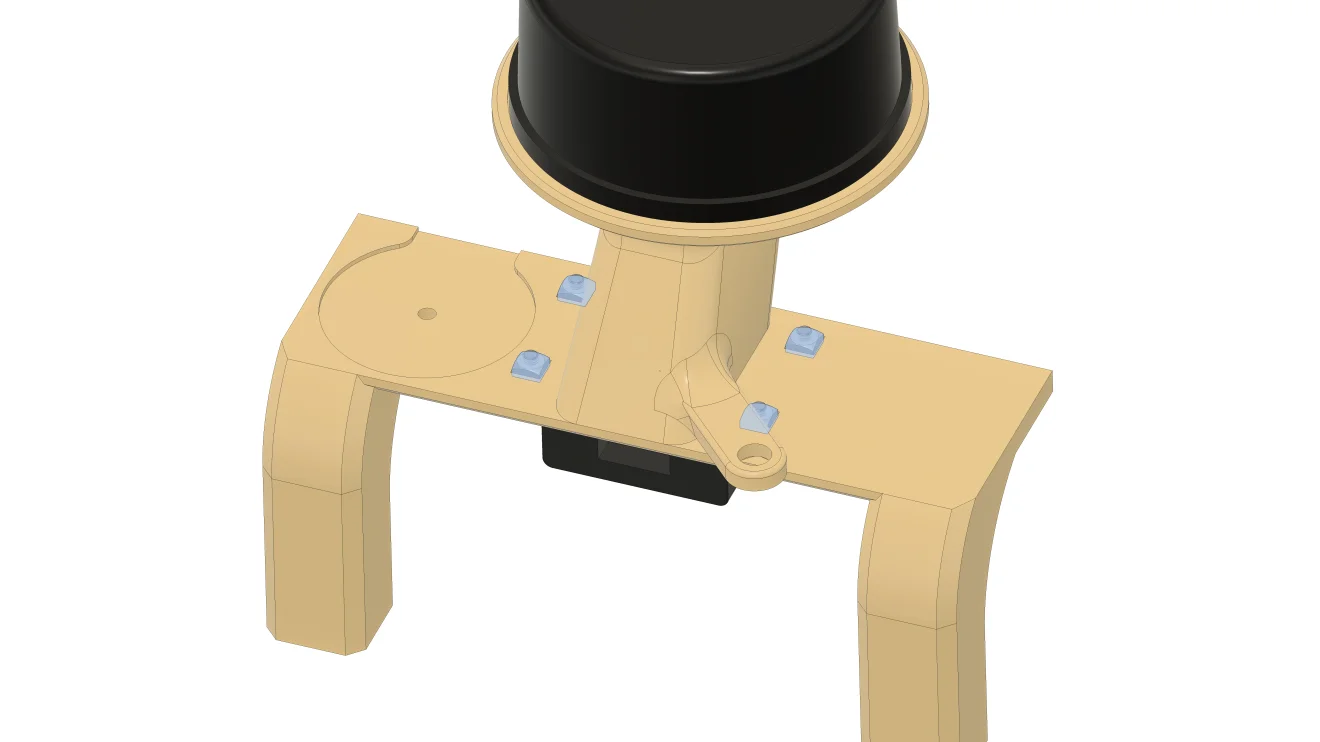
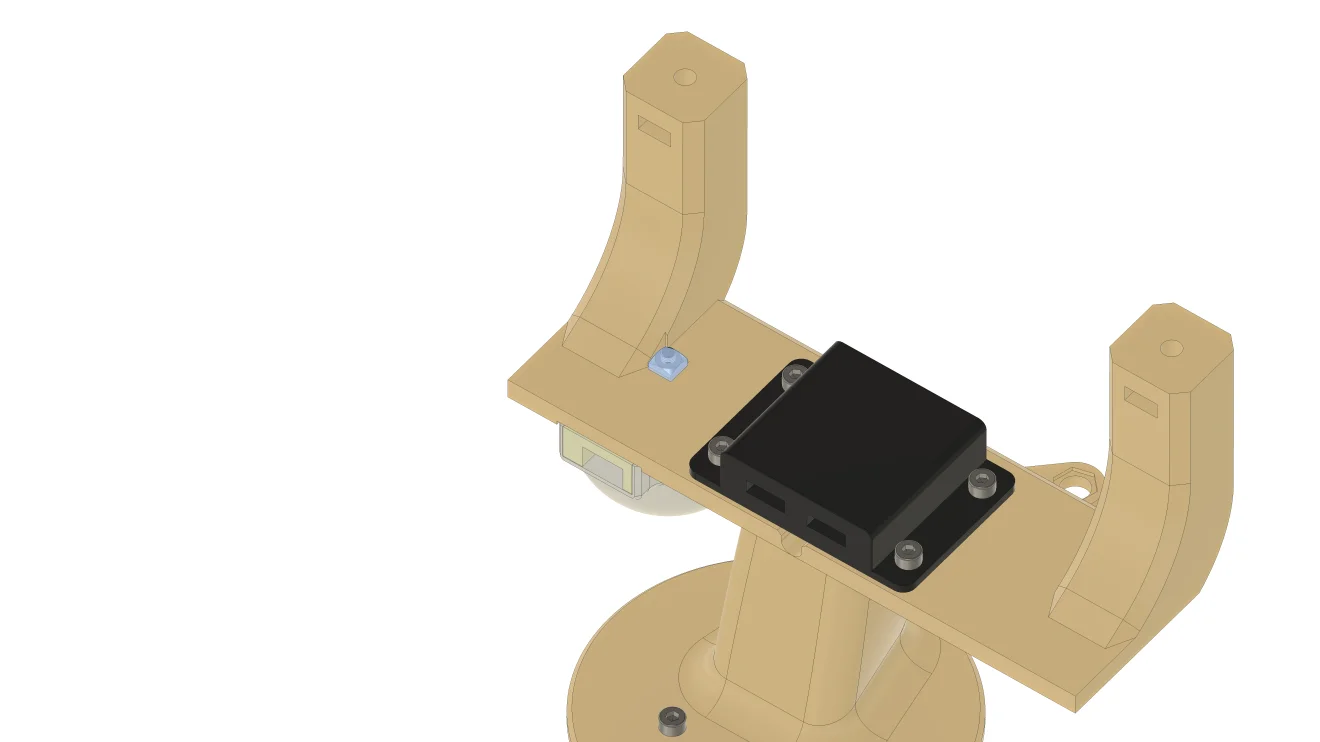
M3 10L 볼트 4개와 M3 사각너트 4개로 LiDAR 센서 통신 모듈을 결합합니다.
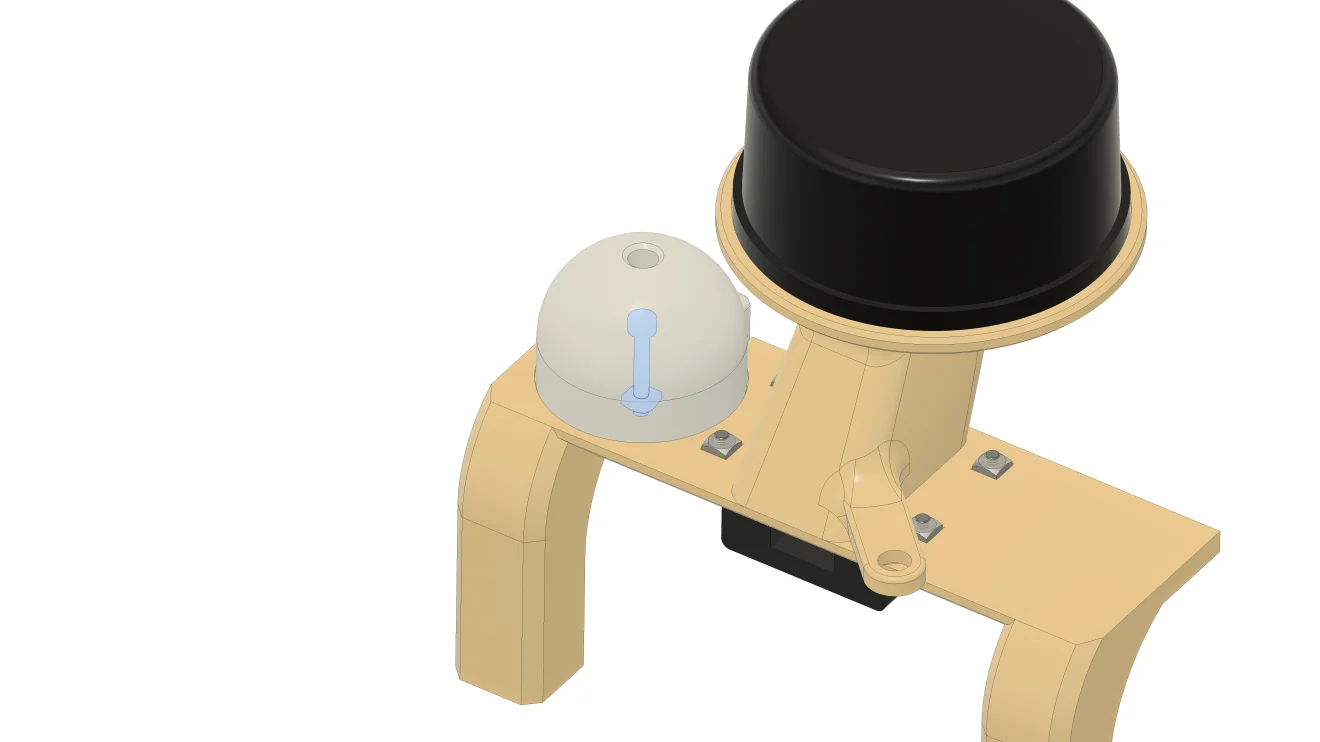
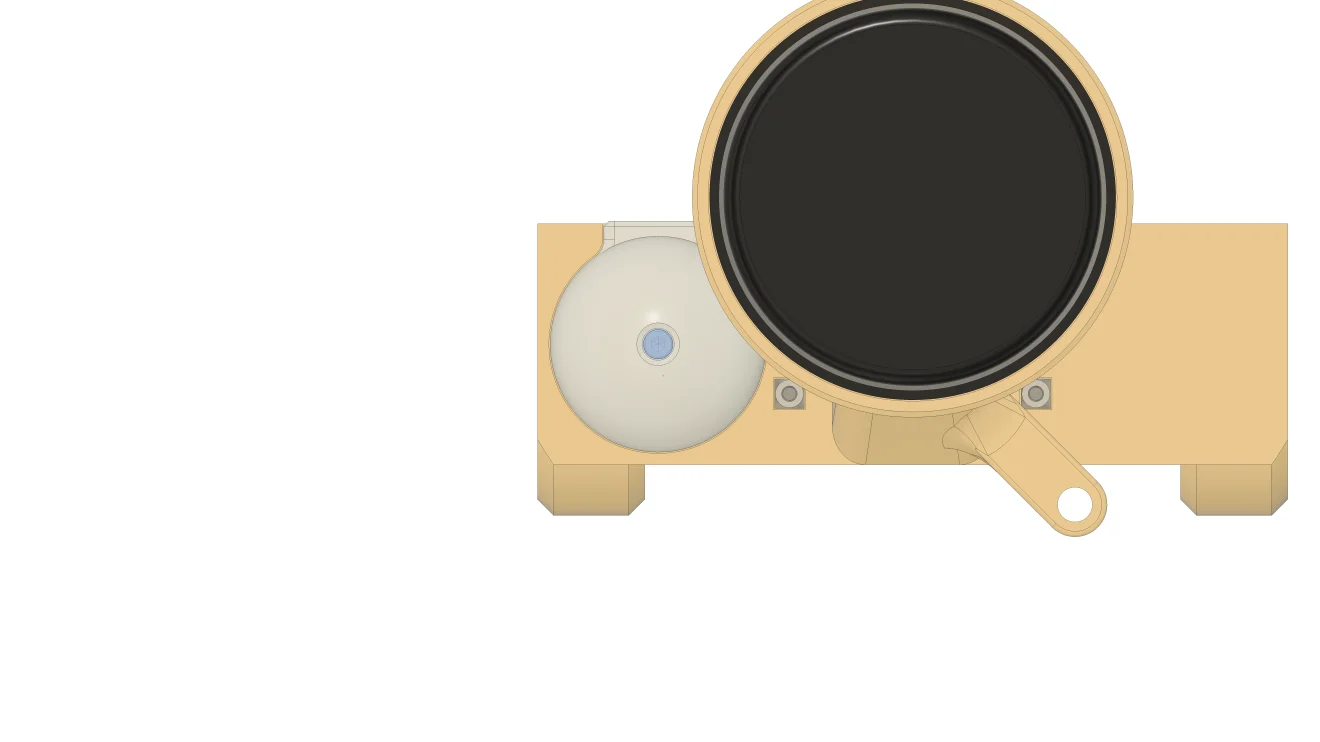
M3 20L 볼트 1개와 M3 사각너트 1개로 LED 모듈을 결합합니다.
🔩 ② 단계 - 액추에이터 조립
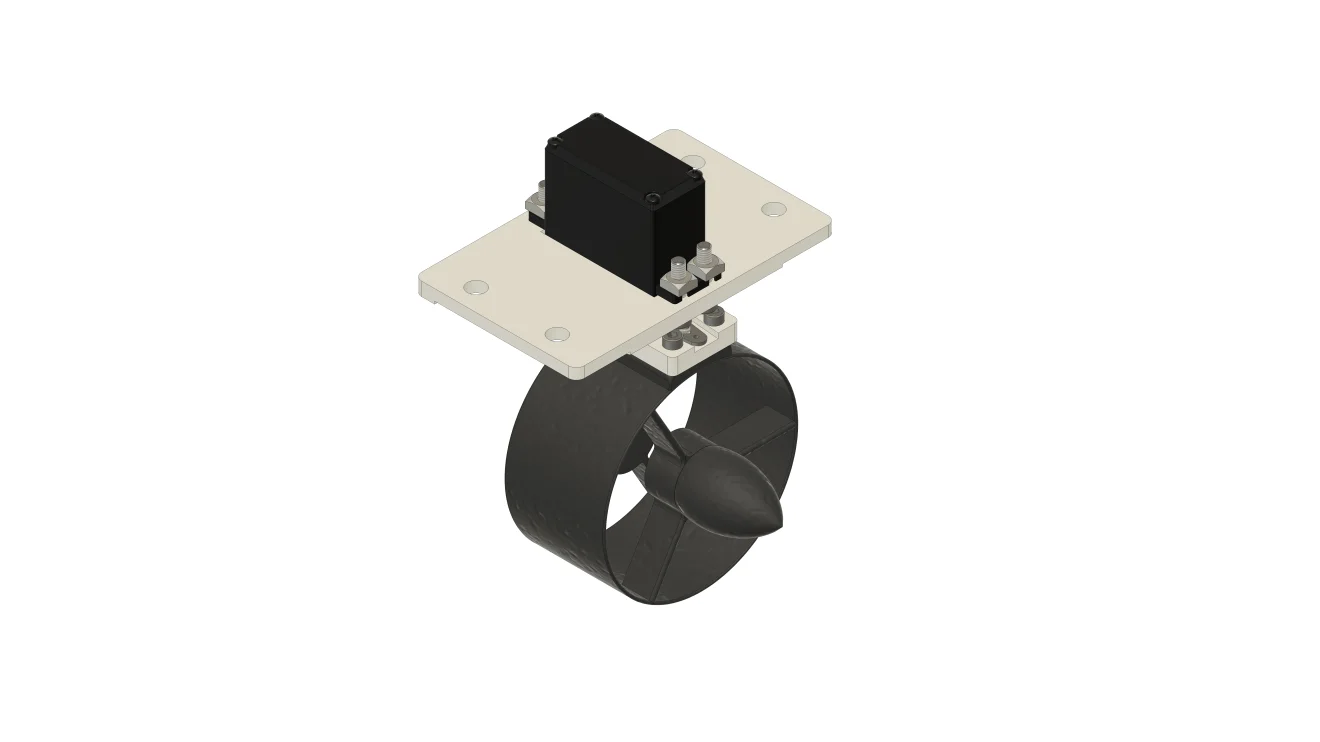
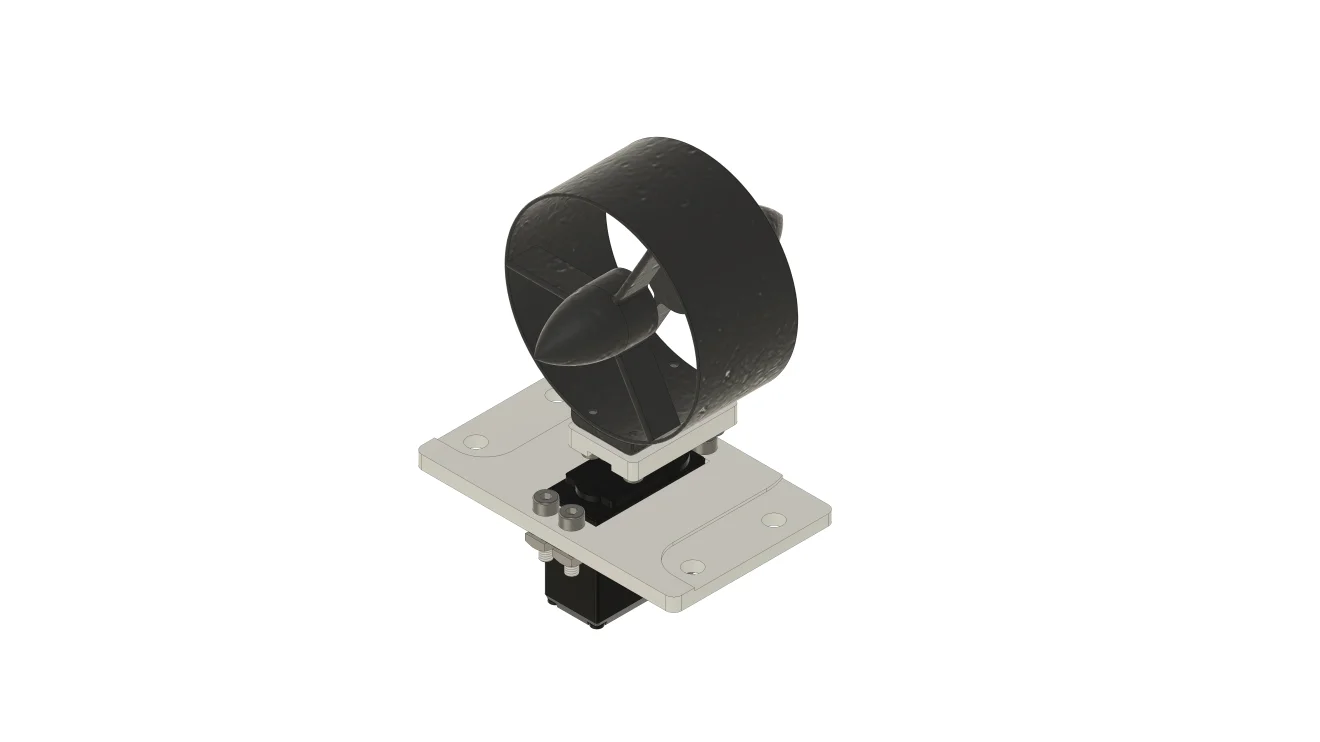
서보모터와 쓰러스터를 조립합니다.
| 부품 | 수량 | 비고 |
|---|---|---|
| 서보모터 | 1 | |
| 서보혼 | 1 | |
| 쓰러스터 | 1 | |
| 서보모터 쓰러스터 어댑터 | 1 | |
| 서보모터 브라켓 | 1 | |
| M2.5 볼트 | 1 | 서보모터에 포함 |
| M2 태핑볼트 | 2 | 서보모터에 포함 |
| M3 볼트 | 4 | 쓰러스터에 포함 |
| M4 16L 볼트 | 4 | |
| M4 사각너트 | 4 |
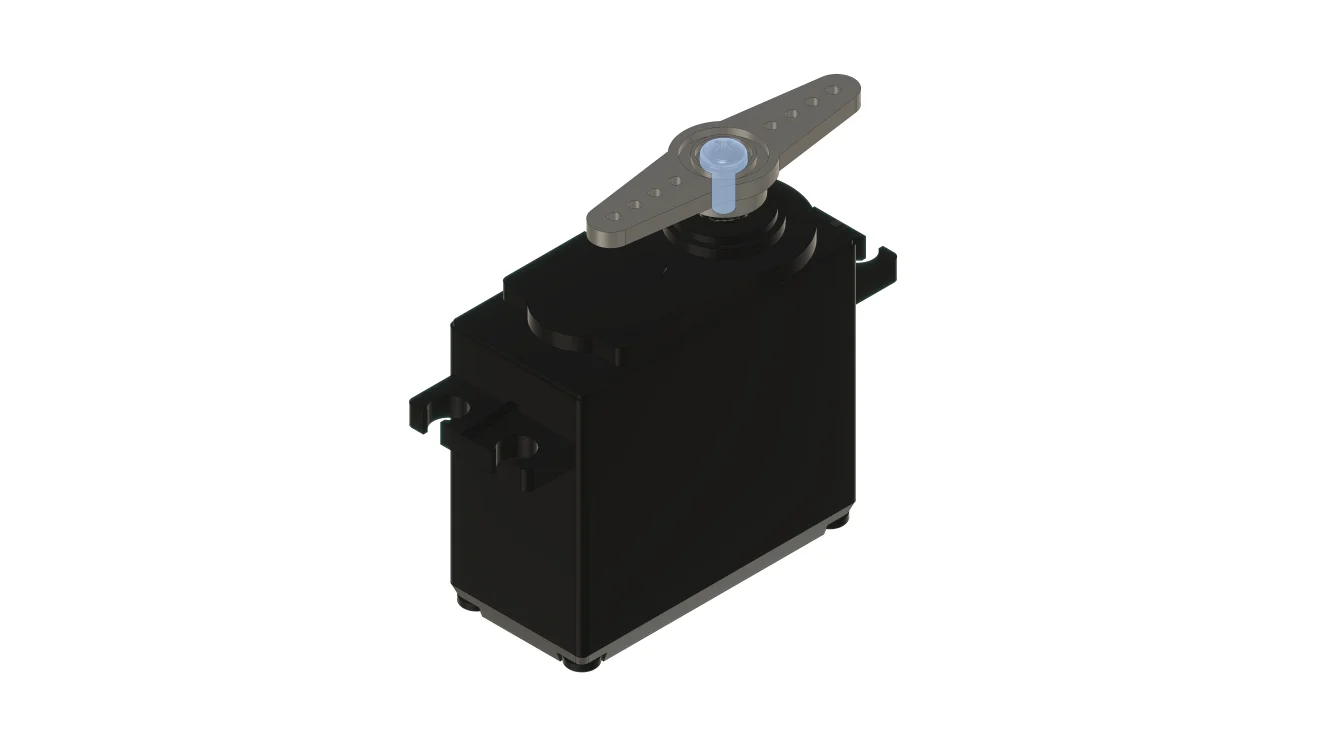
서보모터에 서보혼을 결합한 뒤, 서보모터에 포함된 M2.5 볼트 1개로 고정합니다.
조립하기 전에 서보모터의 각도를 90도로 맞춥니다.
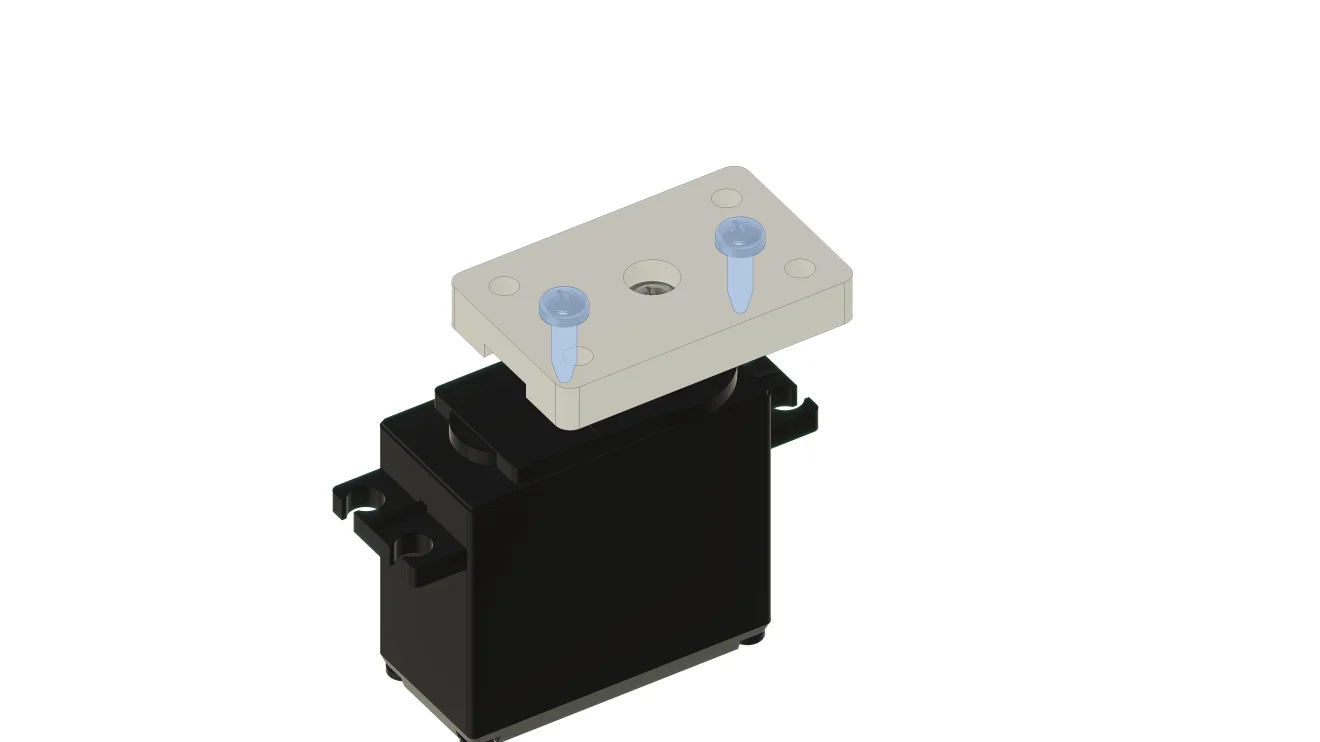
서보모터에 포함된 M2 태핑볼트 2개로 서보모터 쓰러스터 어댑터를 결합합니다.
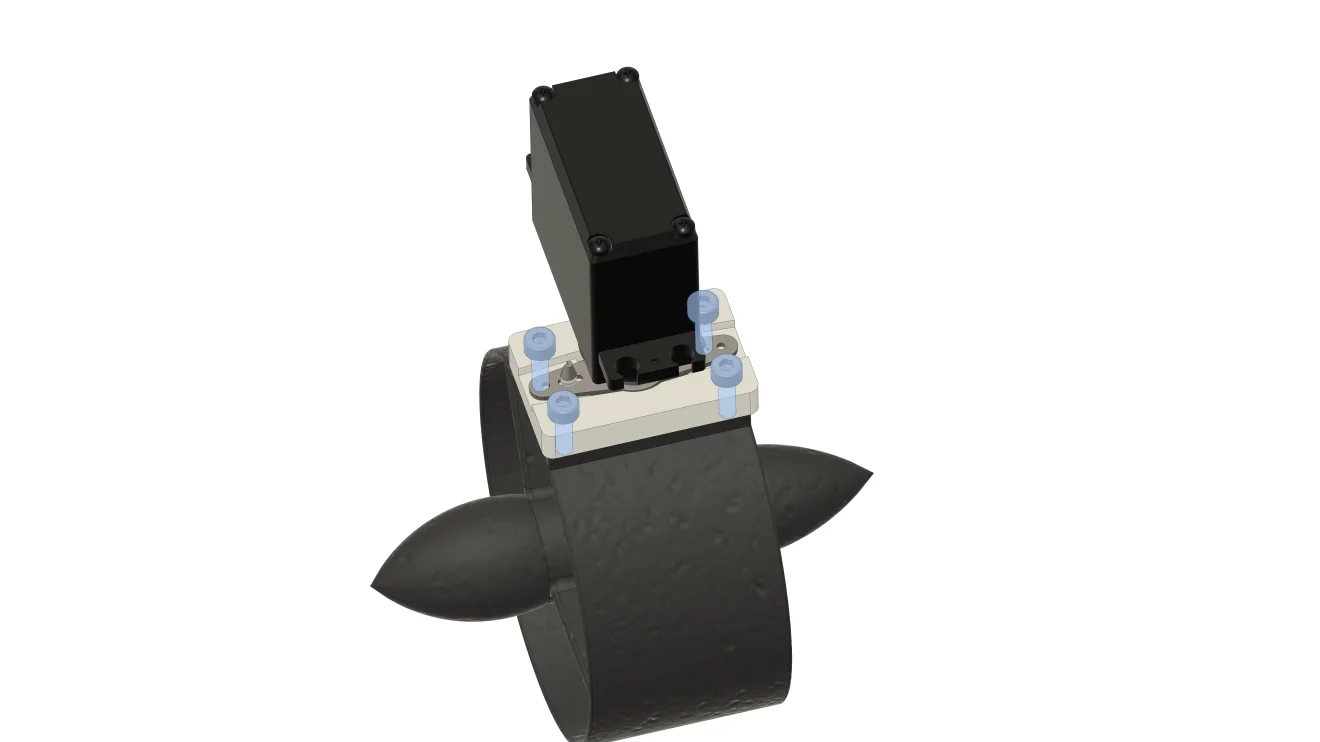
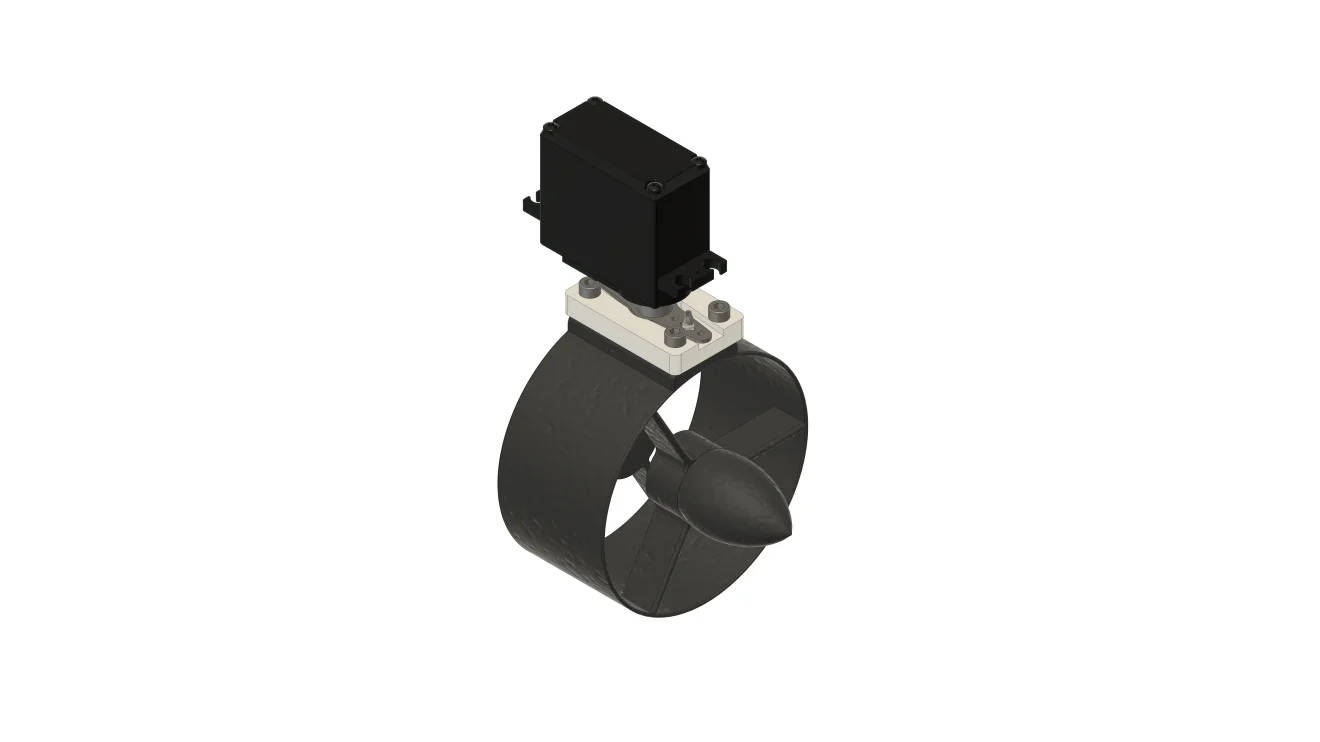
쓰러스터에 포함된 M3 볼트 4개로 서보모터 쓰러스터 어댑터와 쓰러스터를 결합합니다.
조립할 때 서보모터를 손으로 약 90도 돌리면 편리합니다.
쓰러스터와 서보모터의 케이블 방향에 주의합니다.
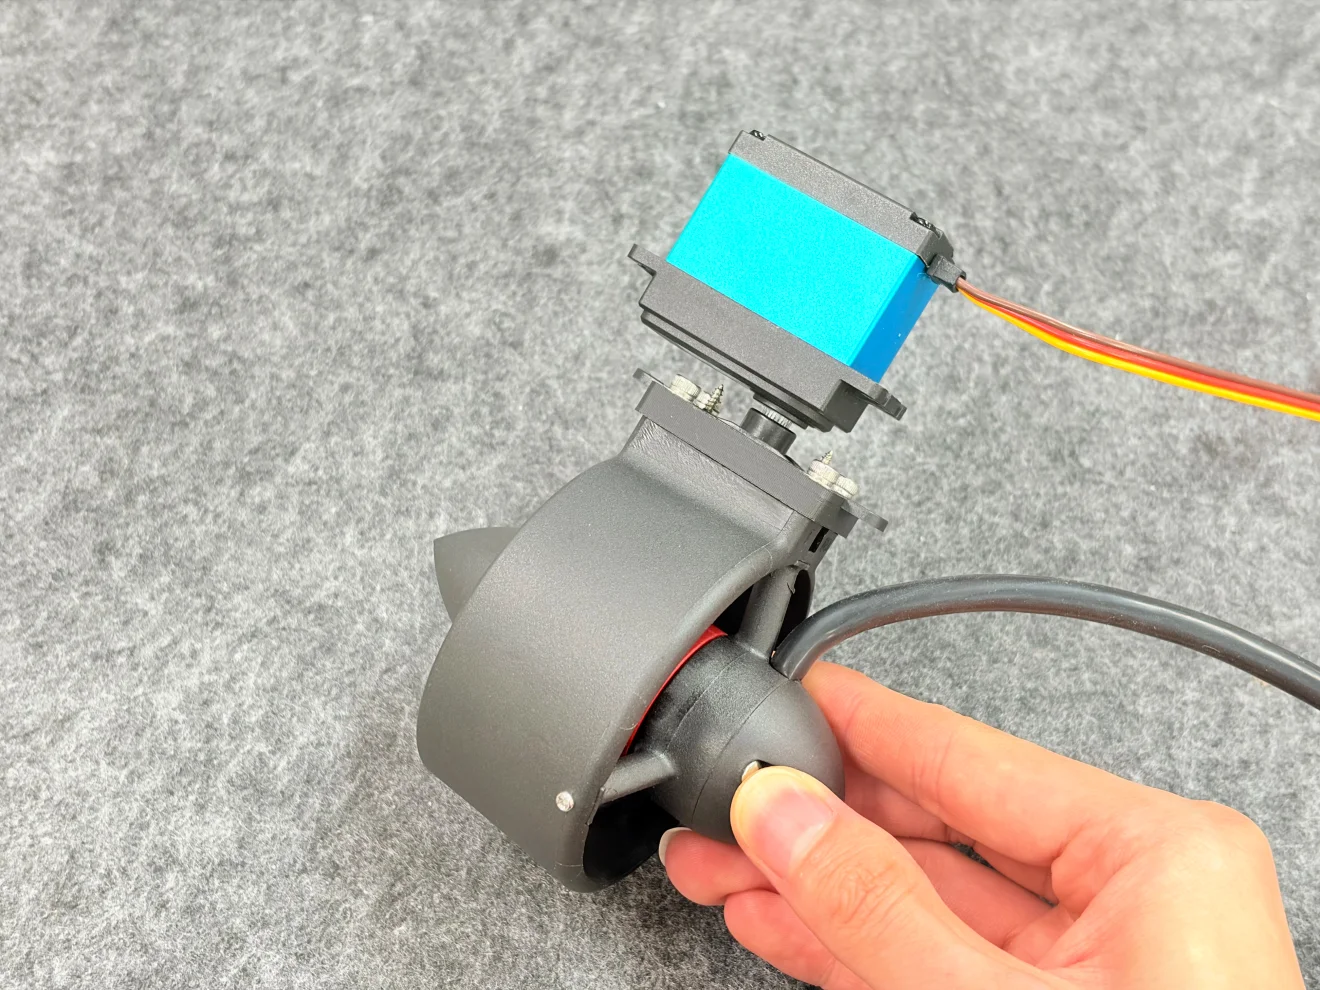
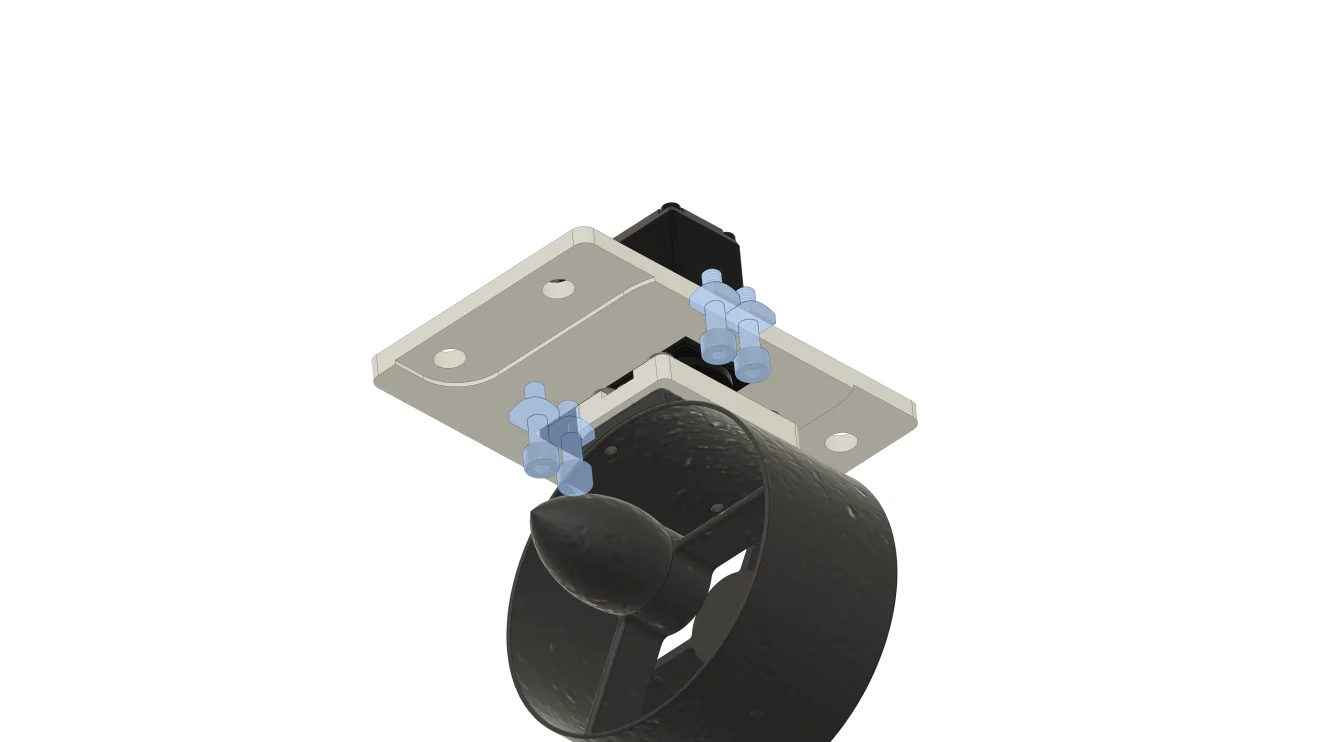
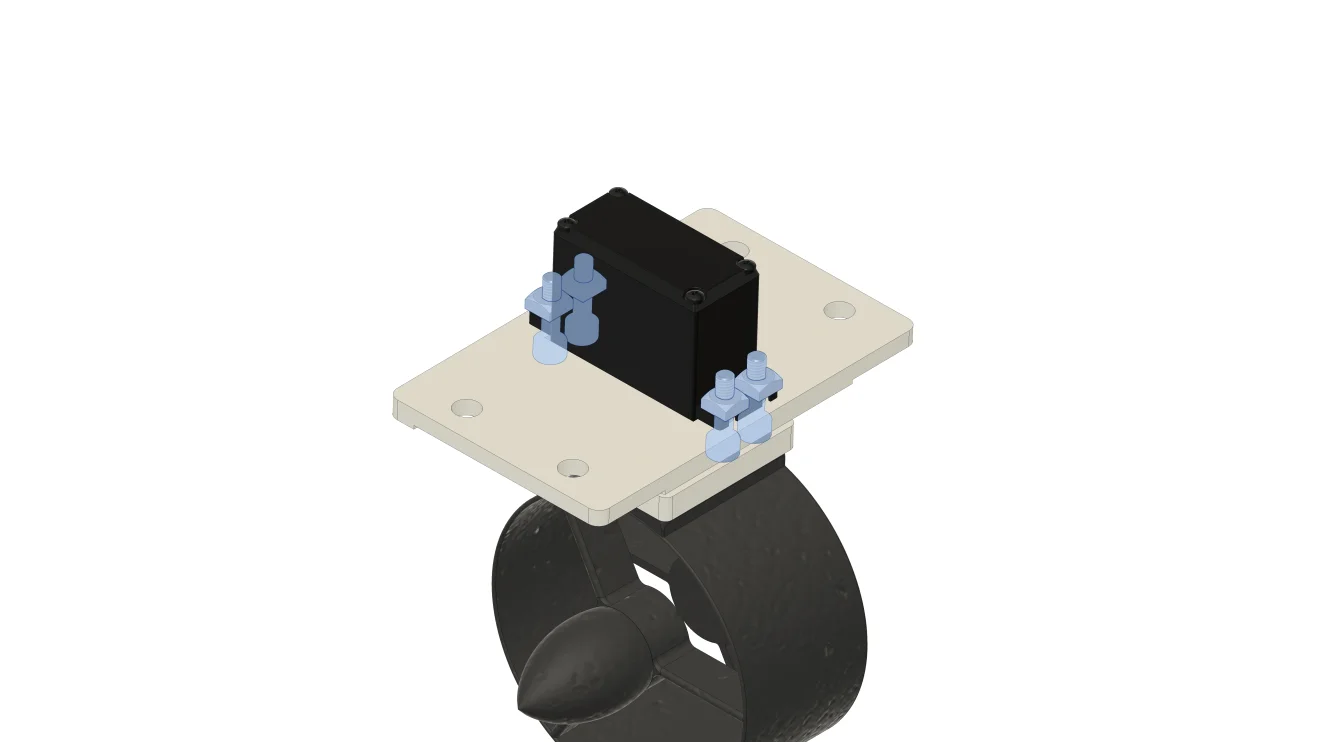
M4 16L 볼트 4개와 M4 사각너트 4개로 서보모터와 서보모터 브라켓을 결합합니다.
이때도 서보모터를 손으로 약 90도 돌리면 편리합니다.
🔩 ③ 단계 - 아크릴 지지대 조립

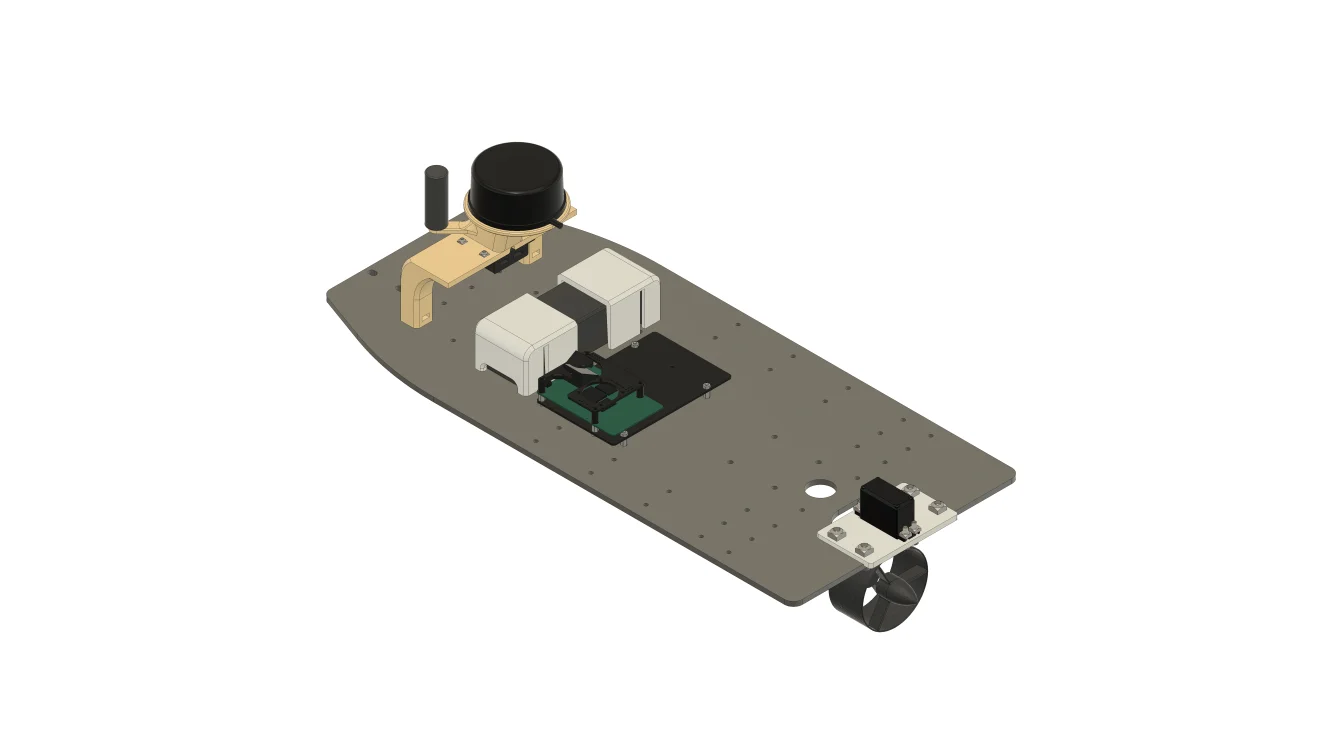
①·② 단계에서 조립한 부품을 아크릴 지지대에 결합합니다.
| 부품 | 수량 | 비고 |
|---|---|---|
| ① 단계 조립품 | 1 | 센서부 |
| ② 단계 조립품 | 1 | 액추에이터 |
| 아크릴 지지대 | 1 | |
| 메인보드 | 1 | |
| 배터리 홀더 | 1 | |
| 배터리 | 1 | |
| M6 16L 볼트 | 4 | |
| M6 사각너트 | 4 | |
| M4 16L 볼트 | 2 | |
| M4 사각너트 | 2 | |
| M3 8L 볼트 | 4 |
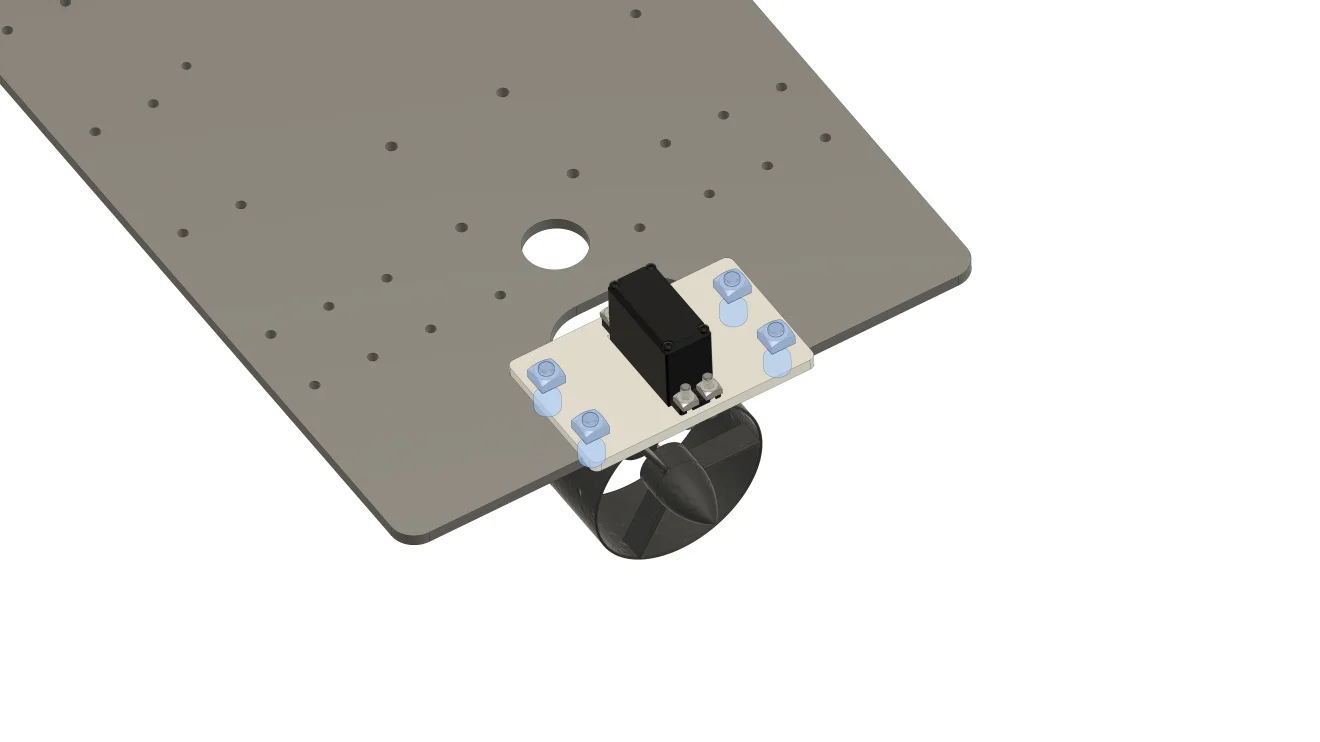
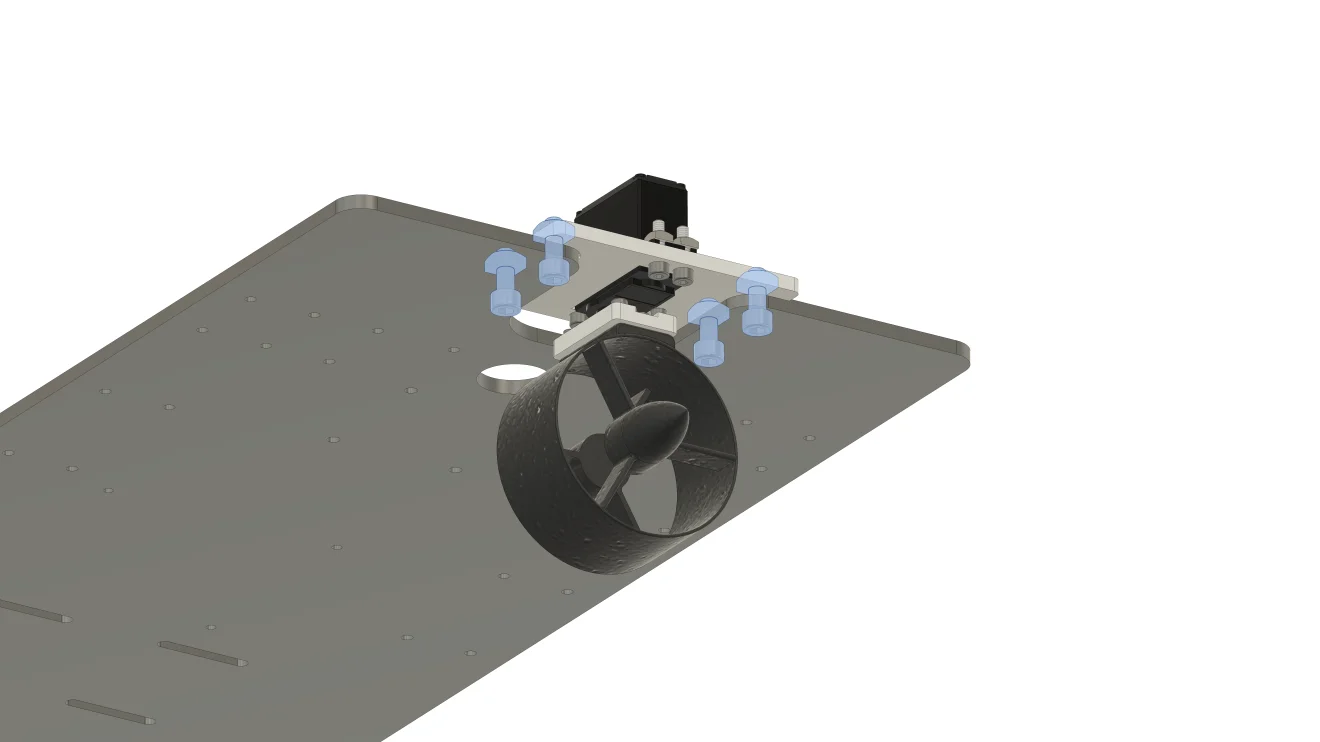
② 단계에서 조립한 액추에이터를 M6 16L 볼트 4개와 M6 사각너트 4개로 아크릴 지지대에 결합합니다.
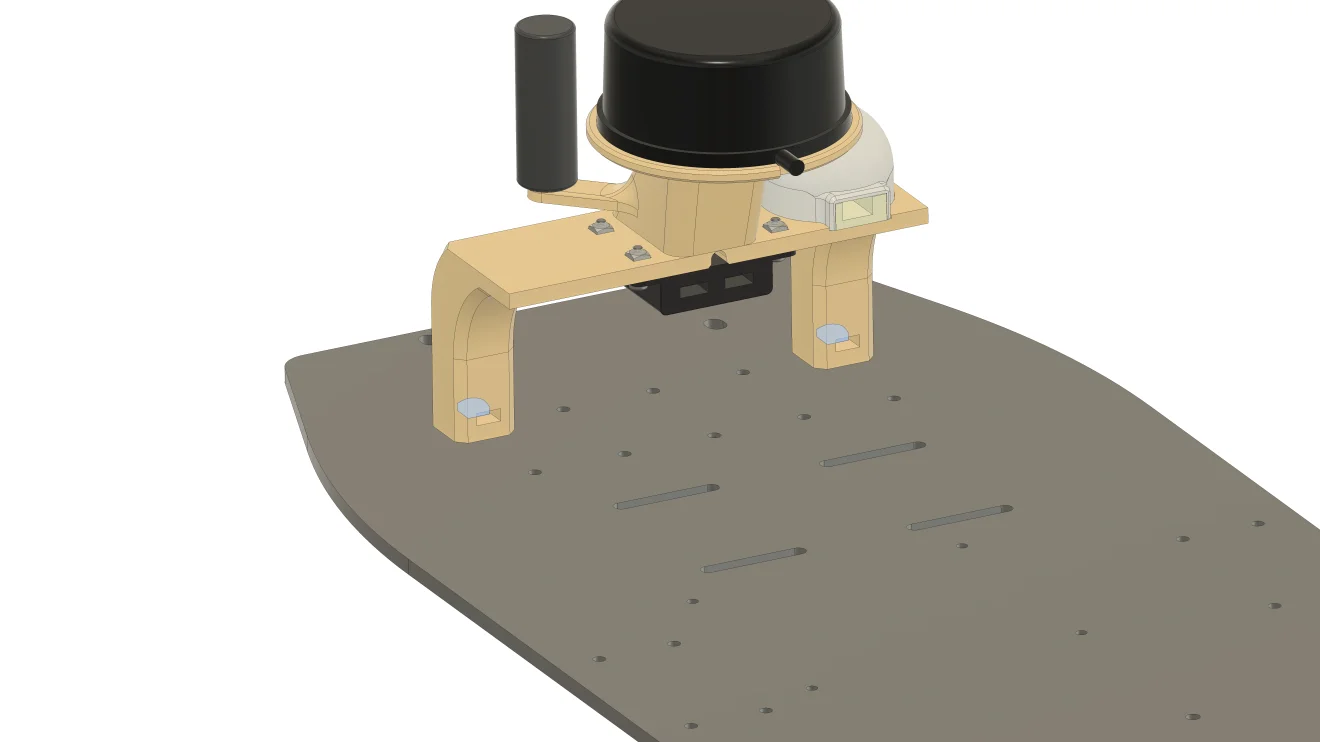

M4 사각너트 2개를 ① 단계에서 조립한 센서부의 홈에 끼운 뒤, M4 16L 볼트 2개를 사용해 아크릴 지지대에 결합합니다.
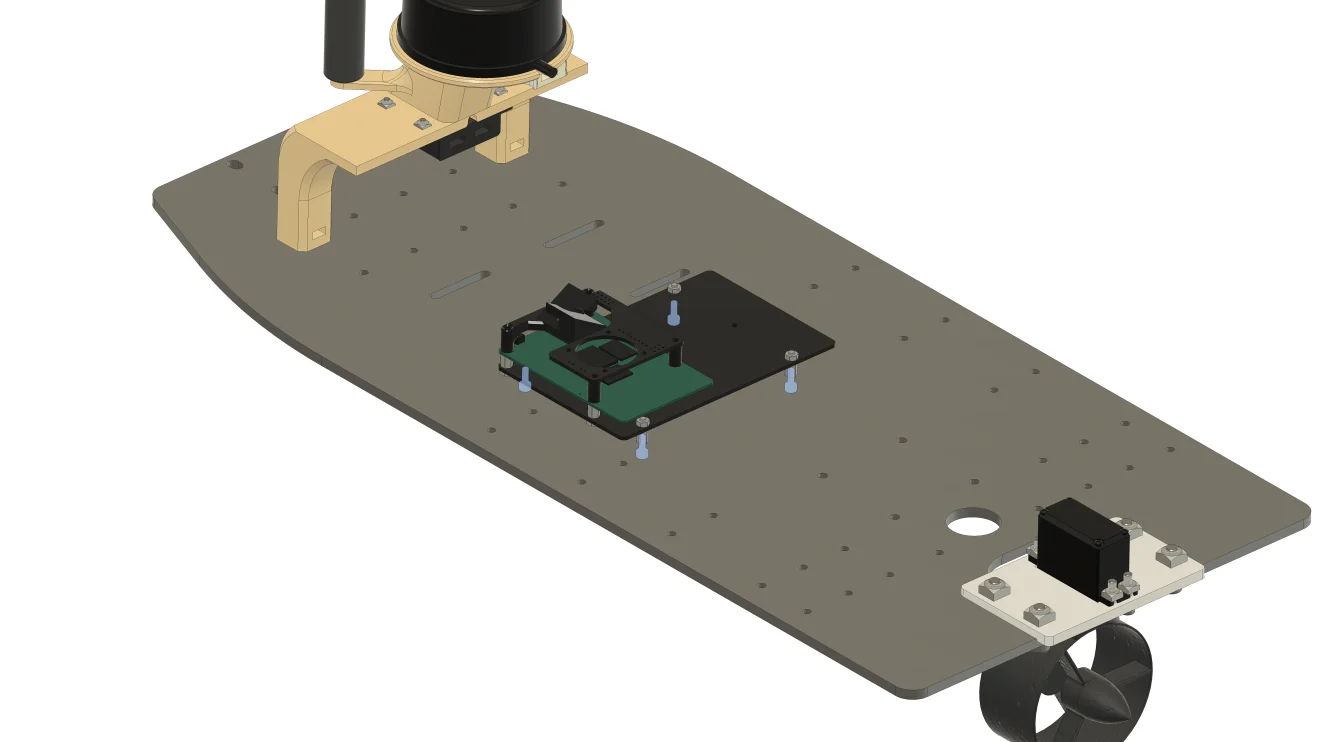

M3 8L 볼트 4개를 사용해 메인보드를 아크릴 지지대에 결합합니다.
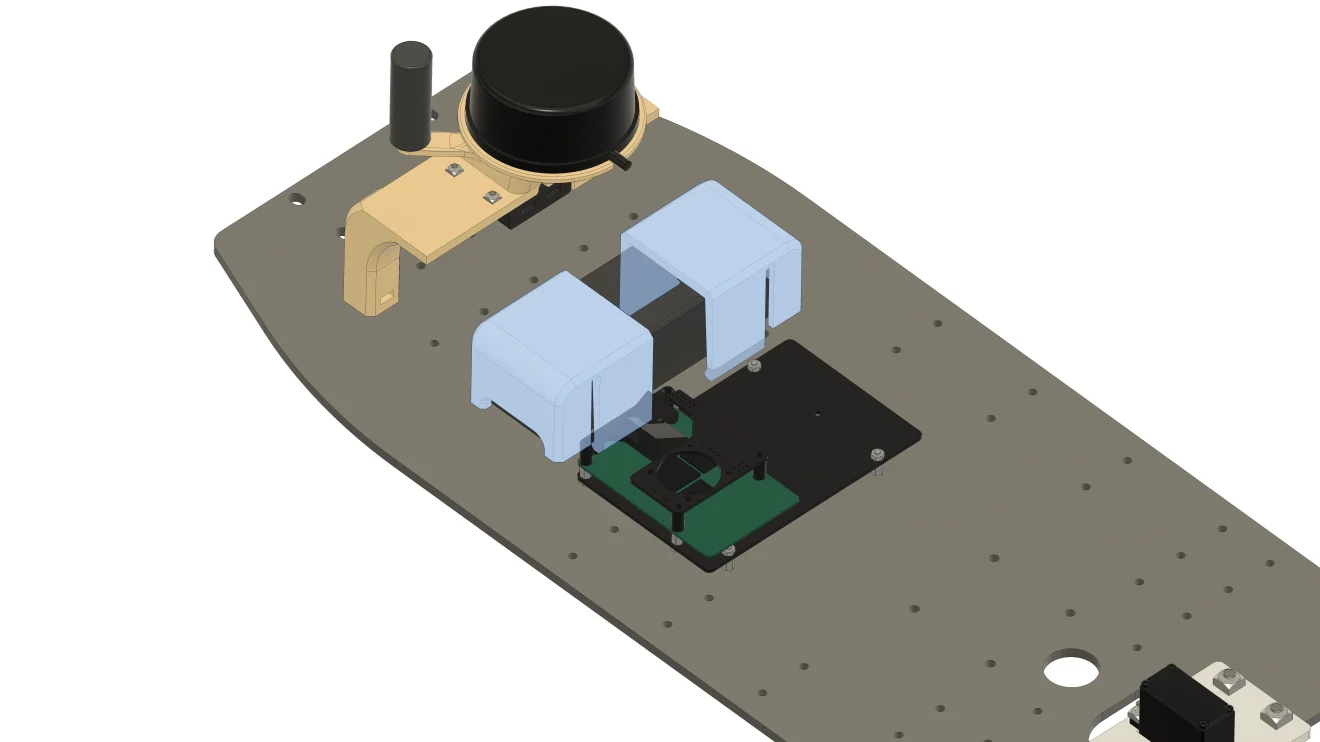
배터리 홀더를 사용해 배터리를 아크릴 지지대에 결합합니다.
➰ ④ 단계 - 구동부 케이블 연결
④~⑥ 단계에서는 액추에이터의 전원, 센서의 통신 등을 위한 케이블을 연결합니다.
이번 단계에서는 메인보드와 액추에이터의 전원·통신 케이블을 연결합니다.
연결이 잘못된 경우 고장 및 화재의 위험이 있으니, 아래 주의사항을 꼭 확인합니다.
- 케이블은 정해진 위치에 연결합니다.
- 전원(배터리)을 연결하지 않은 상태에서 진행합니다.
| 부품 | 수량 | 비고 |
|---|---|---|
| 배터리 전원 연장 케이블 | 1 | |
| 벨런싱 단자 연장 케이블 | 1 | |
| ESC 전원 연장 케이블 | 1 | |
| ESC 케이블 | 1 | 빨간색 커넥터 |
| 서보모터 케이블 | 1 | 파란색 커넥터 |
| 서보모터 연장 케이블 | 1 |
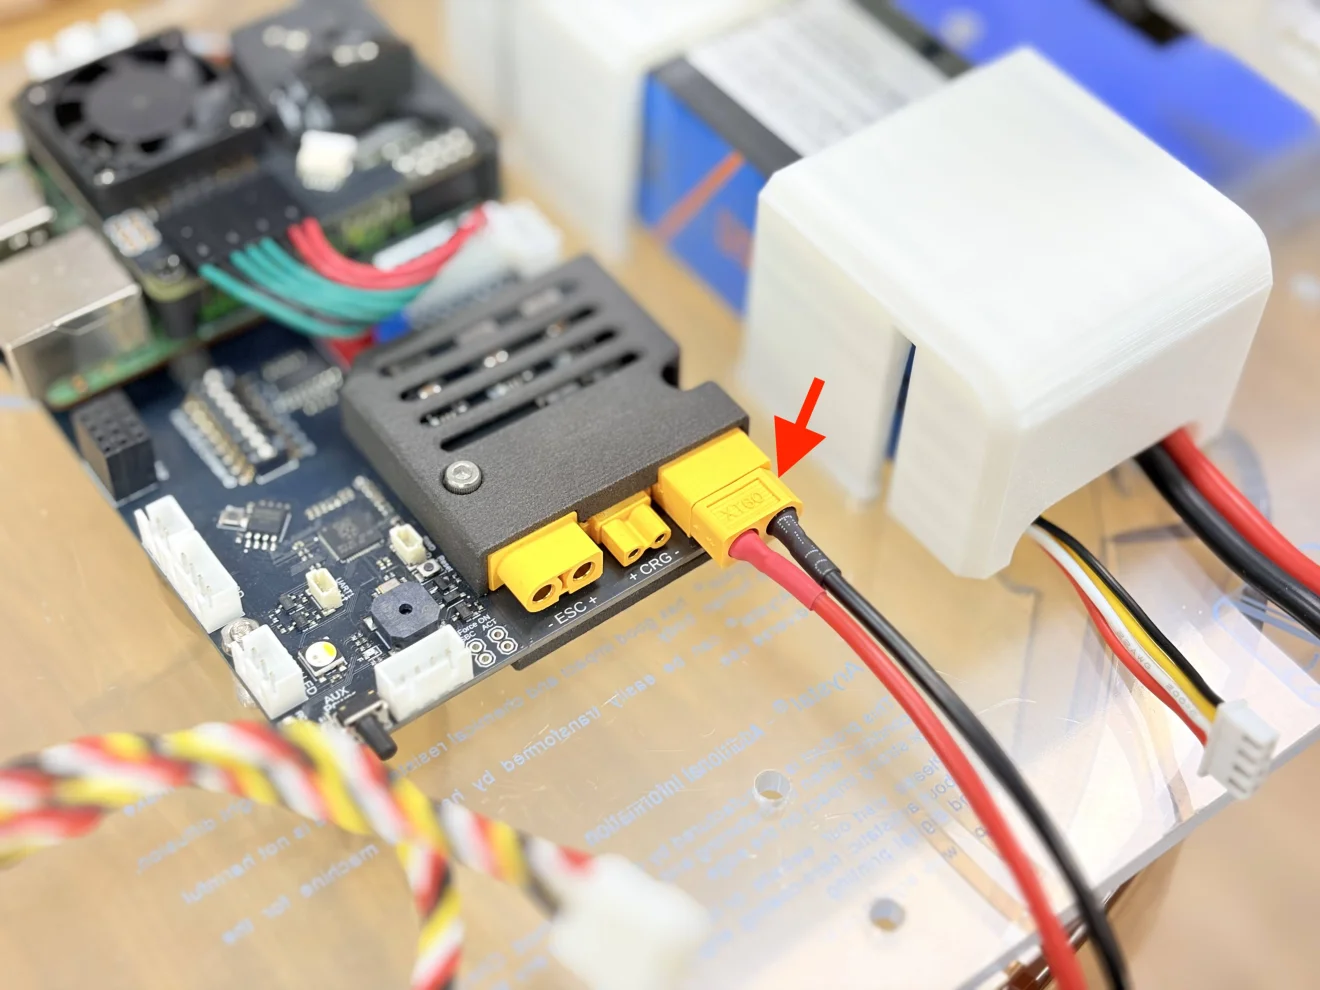
배터리 전원 연장 케이블을 사진에 표시된 단자에 연결합니다.
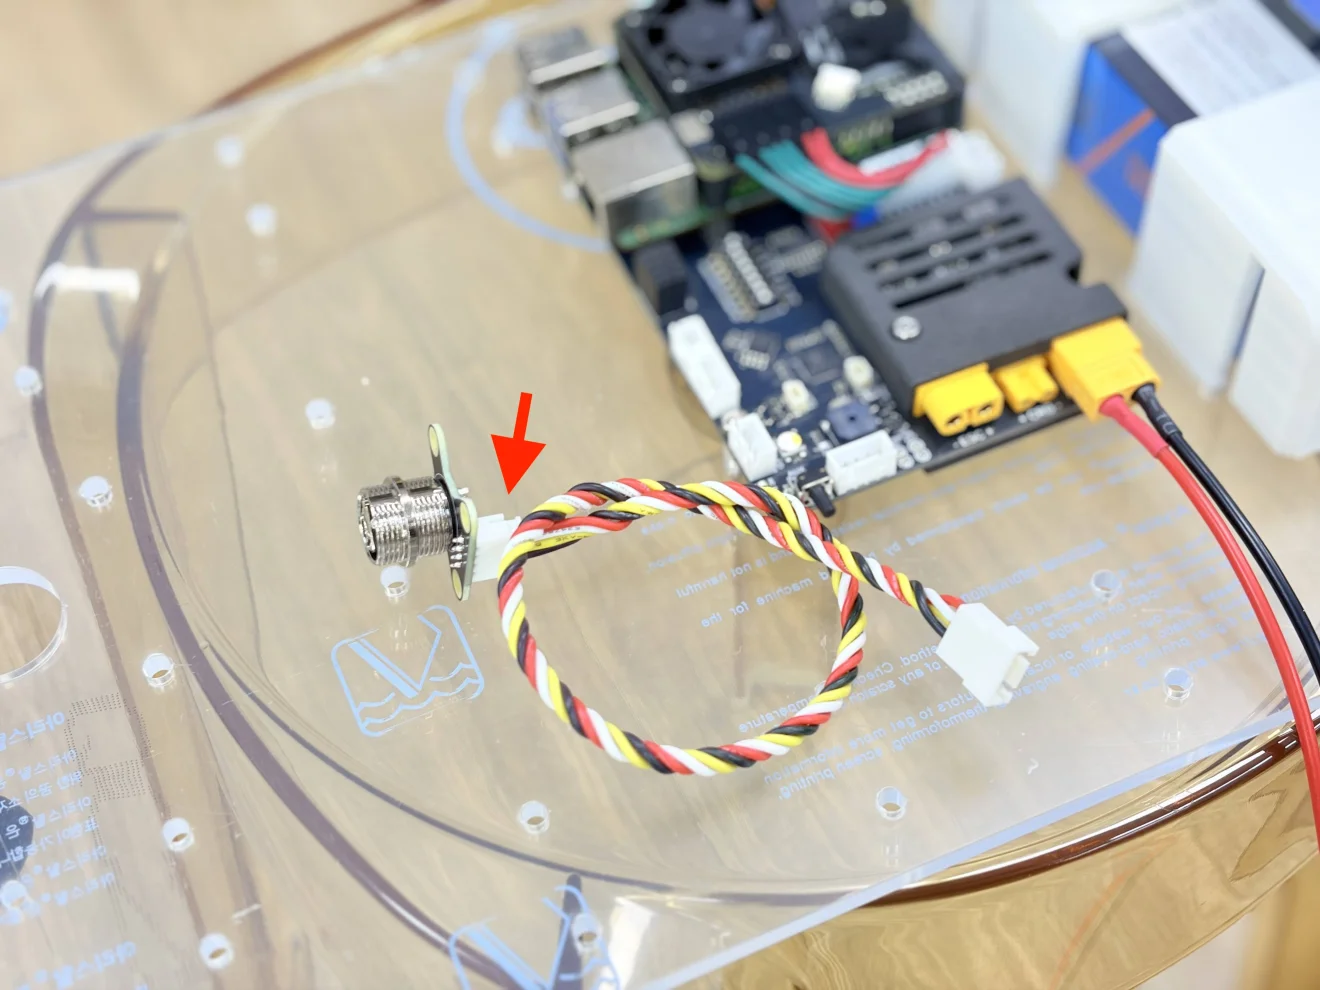
벨런싱 단자 연장 케이블을 배터리 충전 커넥터에 연결합니다.

ESC 전원 연장 케이블을 사용해 메인보드와 ESC의 전원 단자를 연결합니다.


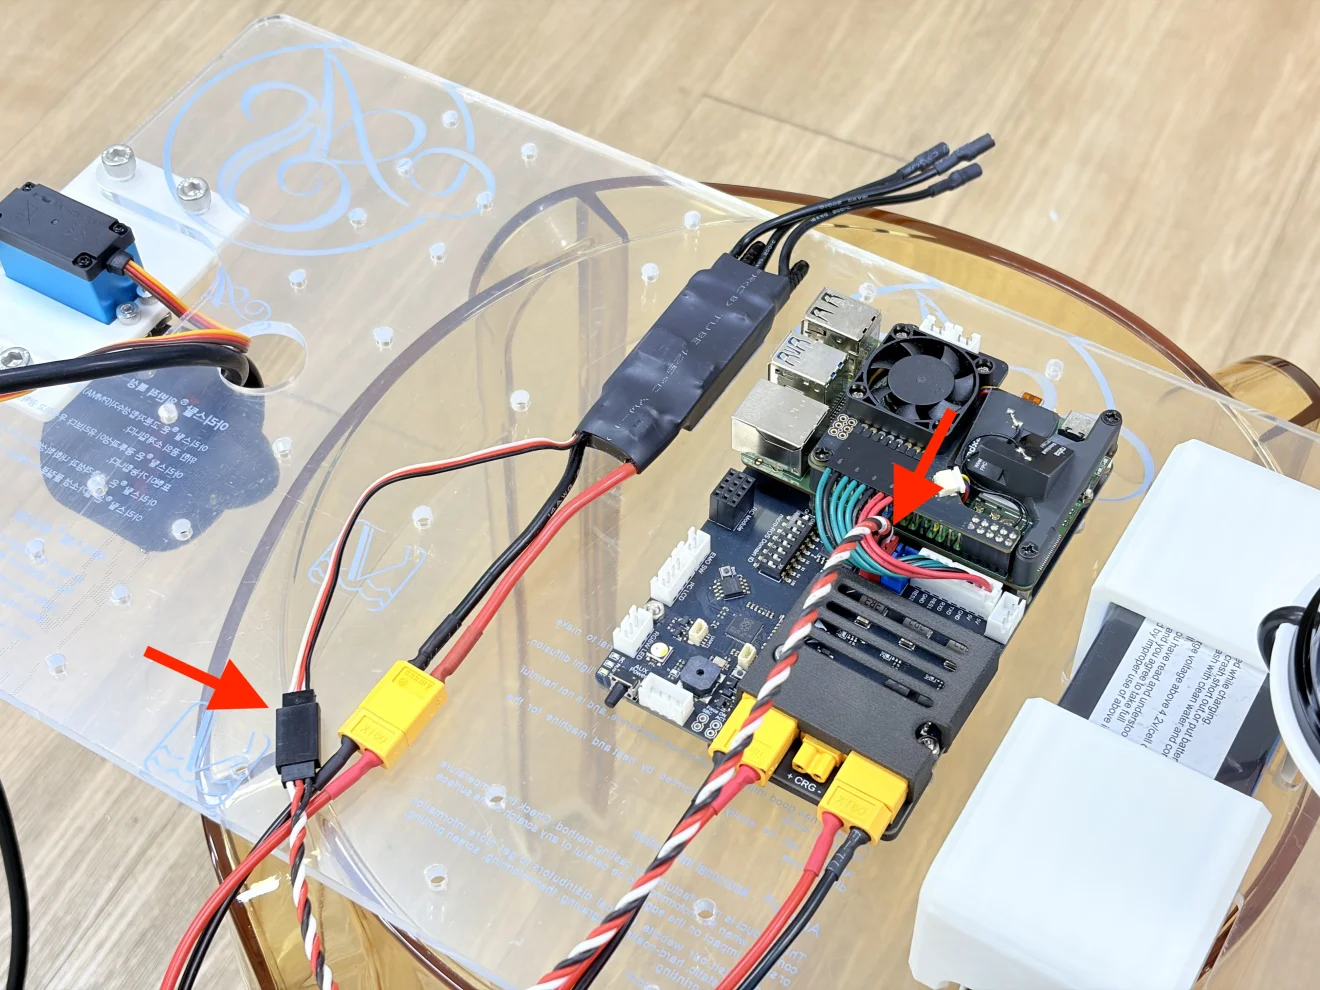
ESC 케이블을 사용해 메인보드와 ESC의 통신 단자를 연결합니다. 이때 ESC 케이블은 메인보드의 빨간색 커넥터에 연결하며, ESC 케이블과 ESC의 통신 단자는 오른쪽 사진과 같이 방향을 맞추어 연결합니다. (흰색-흰색, 빨간색-빨간색, 검은색-검은색)
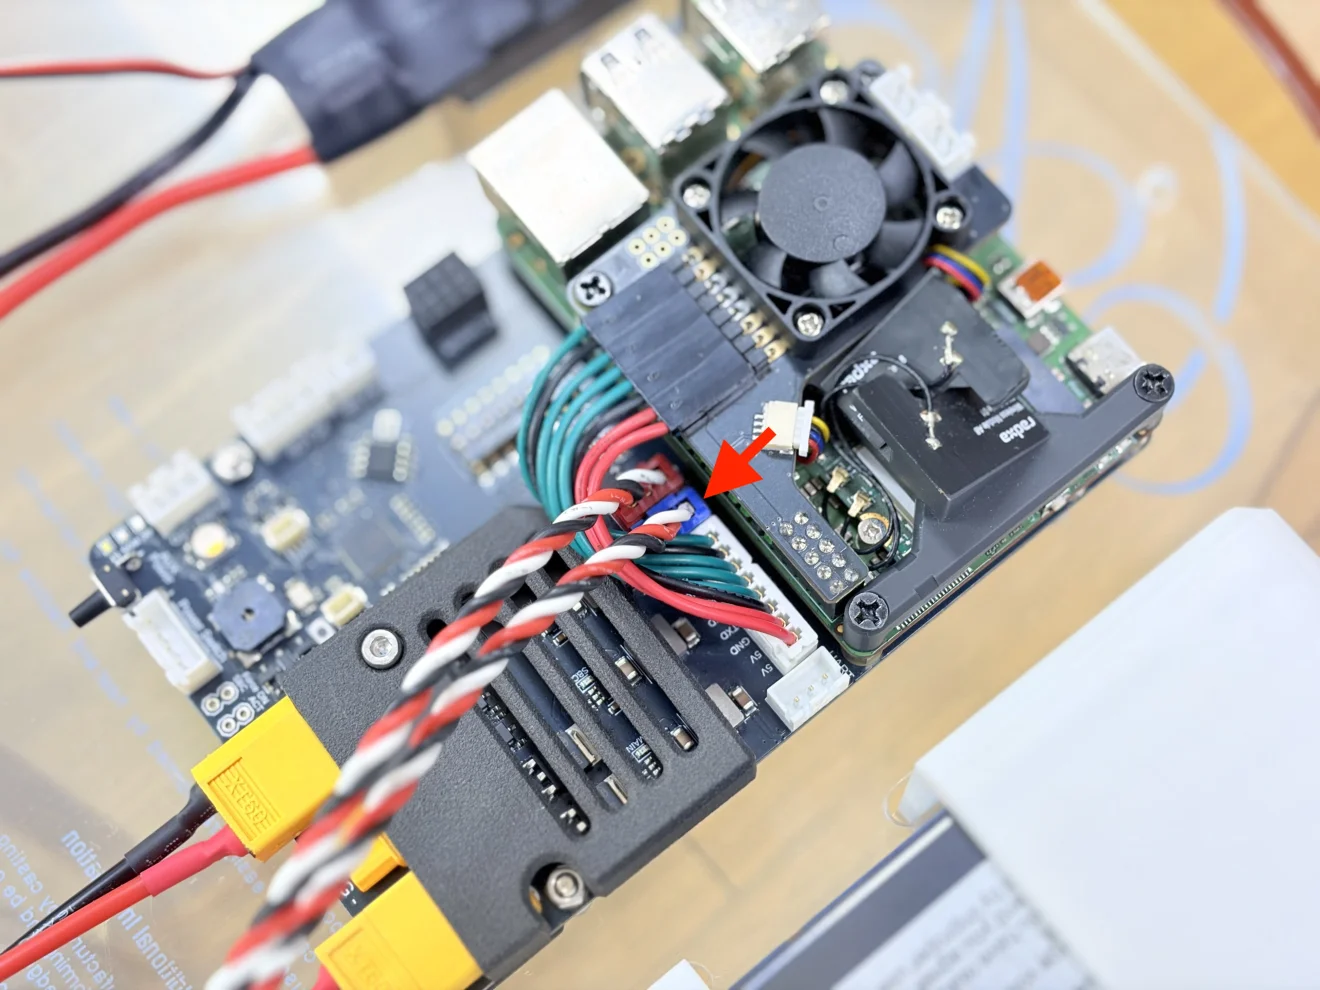
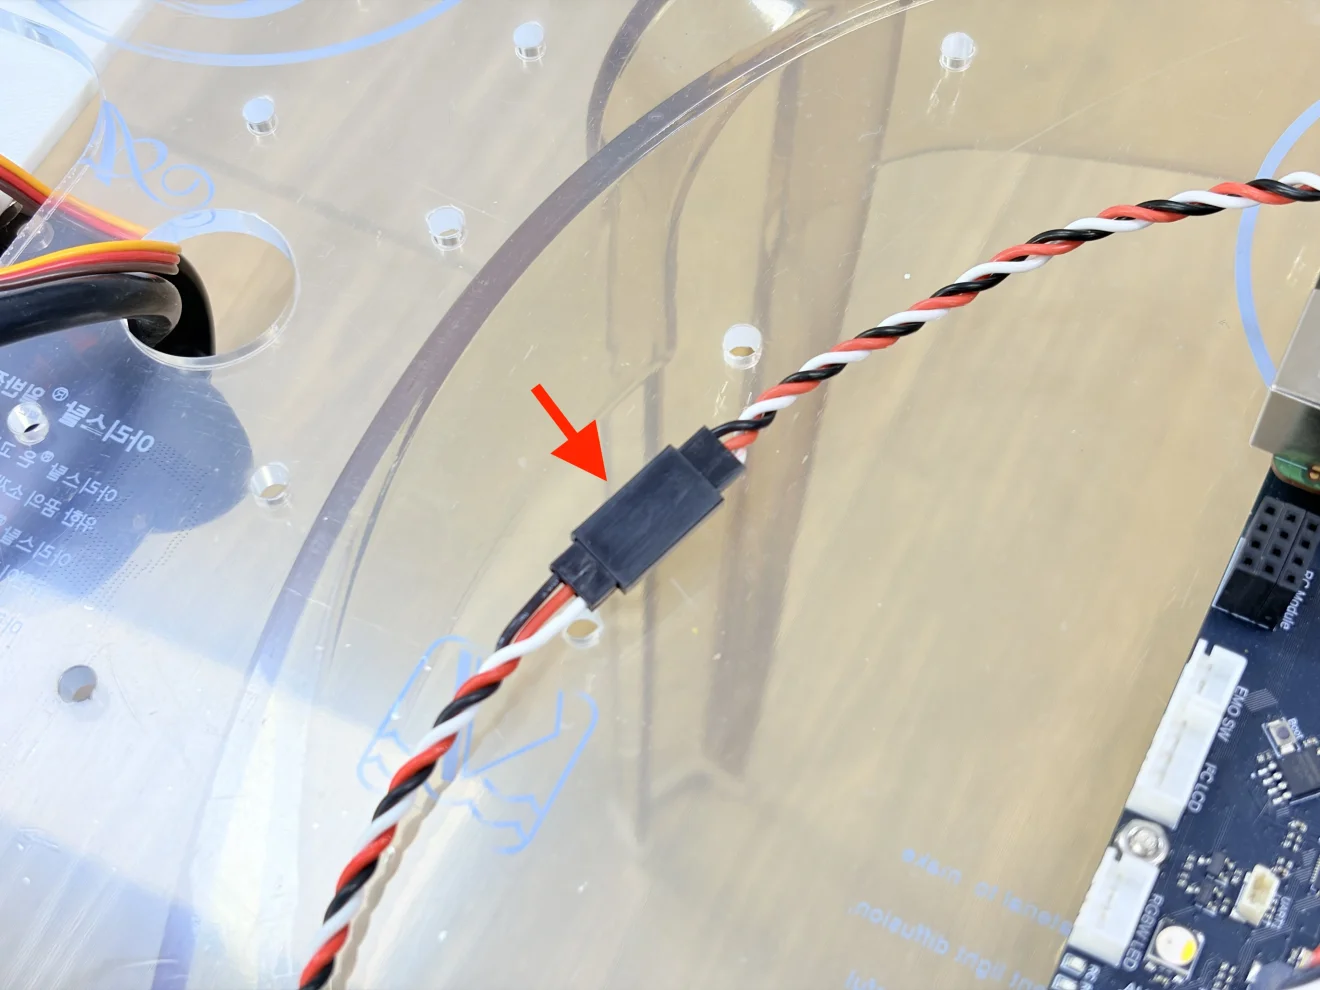
서보모터 케이블을 메인보드의 파란색 커넥터에 연결한 뒤, 서보모터 연장 케이블을 이어서 연결합니다. 앞 단계와 같이 커넥터 방향을 맞춰 연결합니다. (흰색-흰색, 빨간색-빨간색, 검은색-검은색)
➰ ⑤ 단계 - 메인보드 케이블 연결
메인보드와 센서·모듈을 연결합니다.
| 부품 | 수량 | 비고 |
|---|---|---|
| 2핀 케이블 | 1 | |
| 3핀 케이블 | 2 | |
| 4핀 케이블 | 2 |
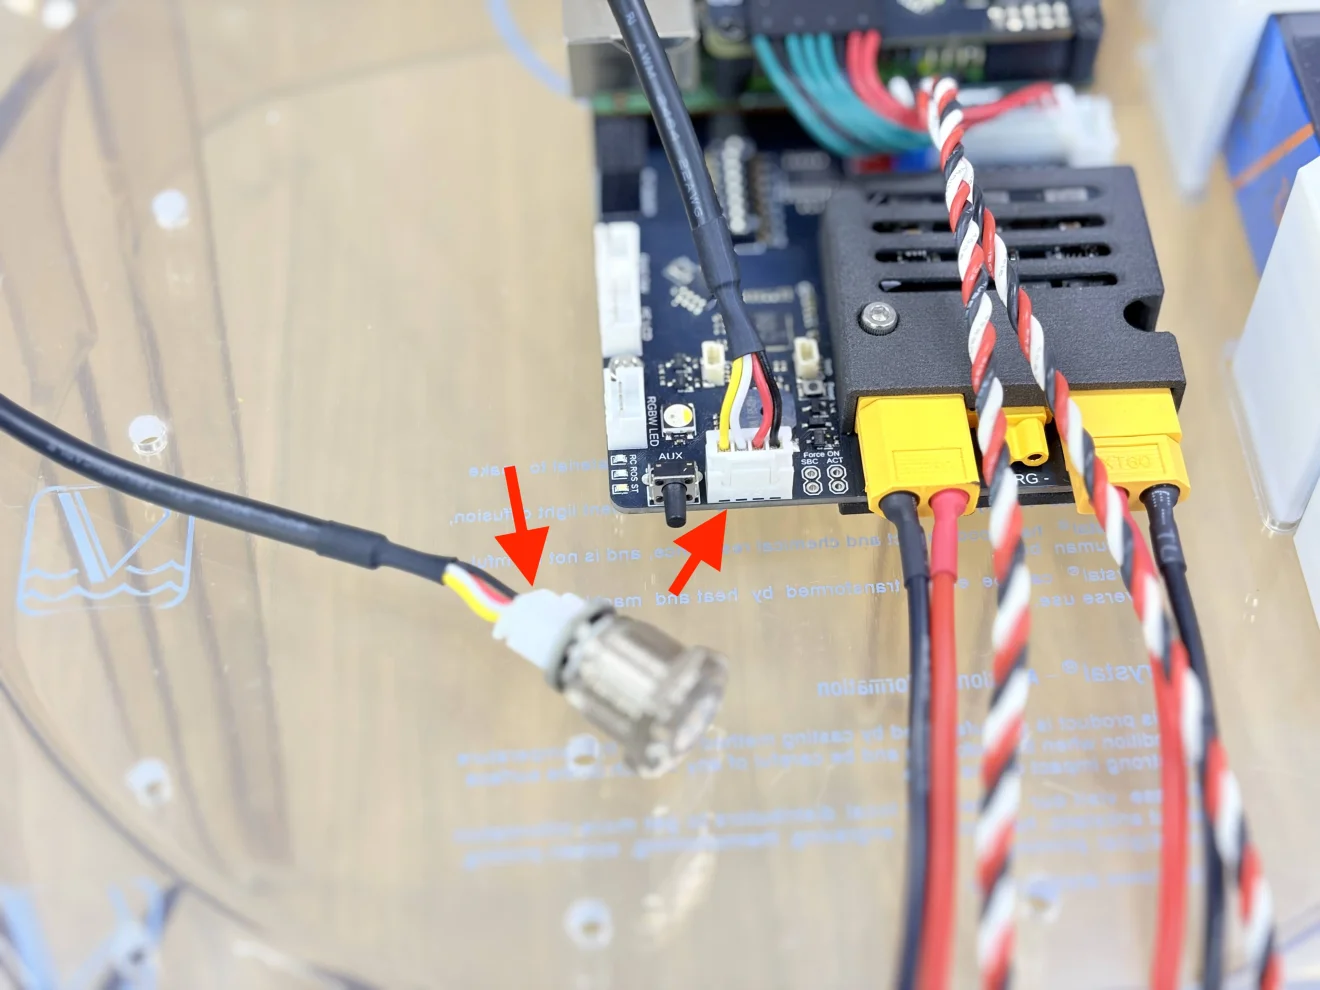
4핀 케이블을 사용해 메인보드의 전원 스위치 커넥터("Power Switch" 표시)와 전원 스위치를 연결합니다.
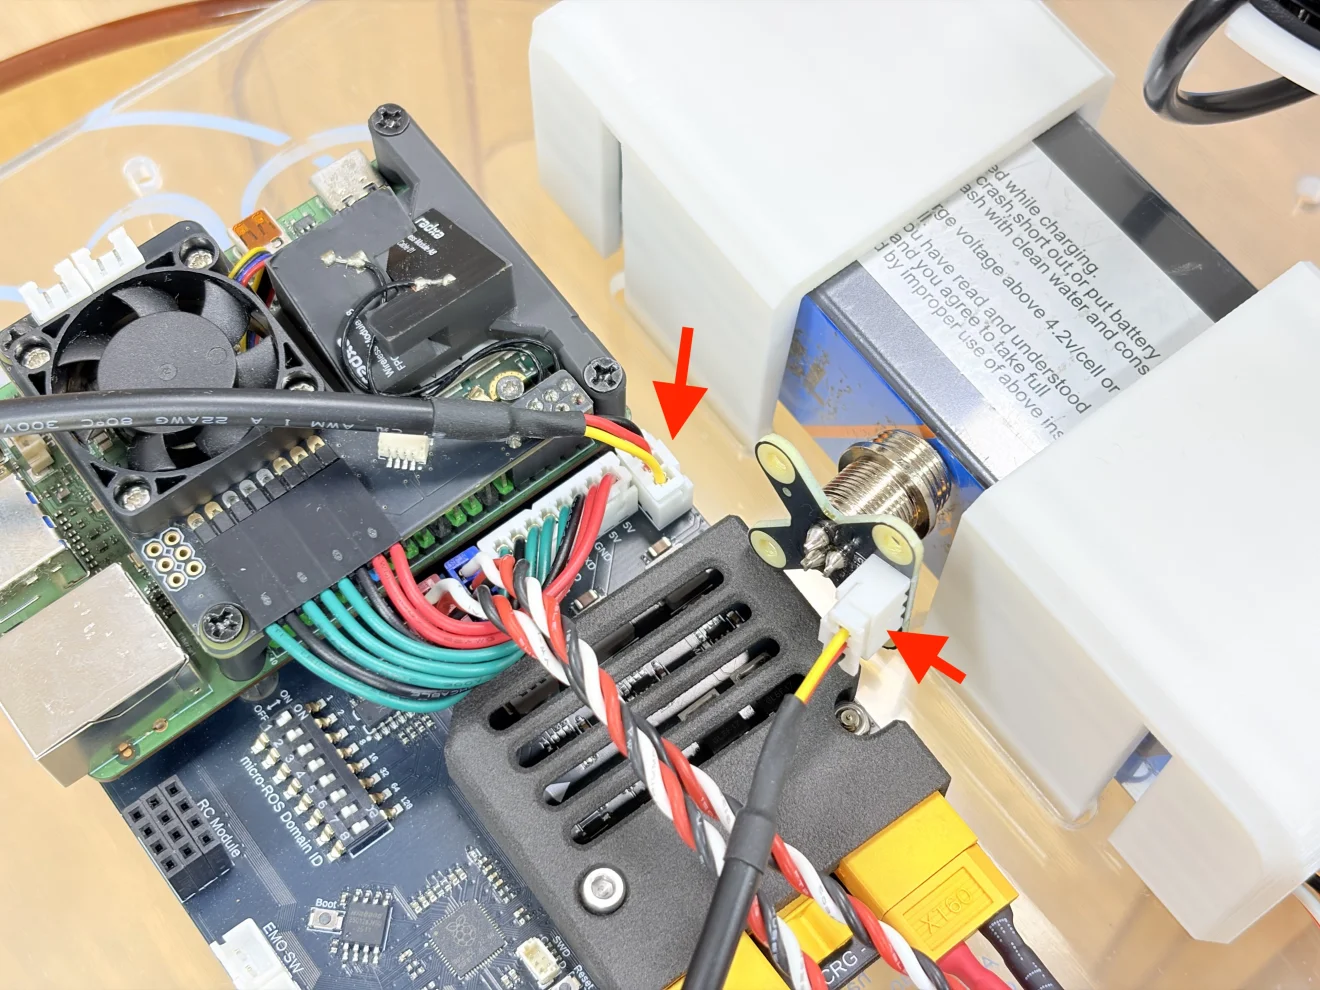
3핀 케이블을 사용해 메인보드의 시리얼 통신 커넥터("UART" 표시)와 시리얼 통신 커넥터를 연결합니다.
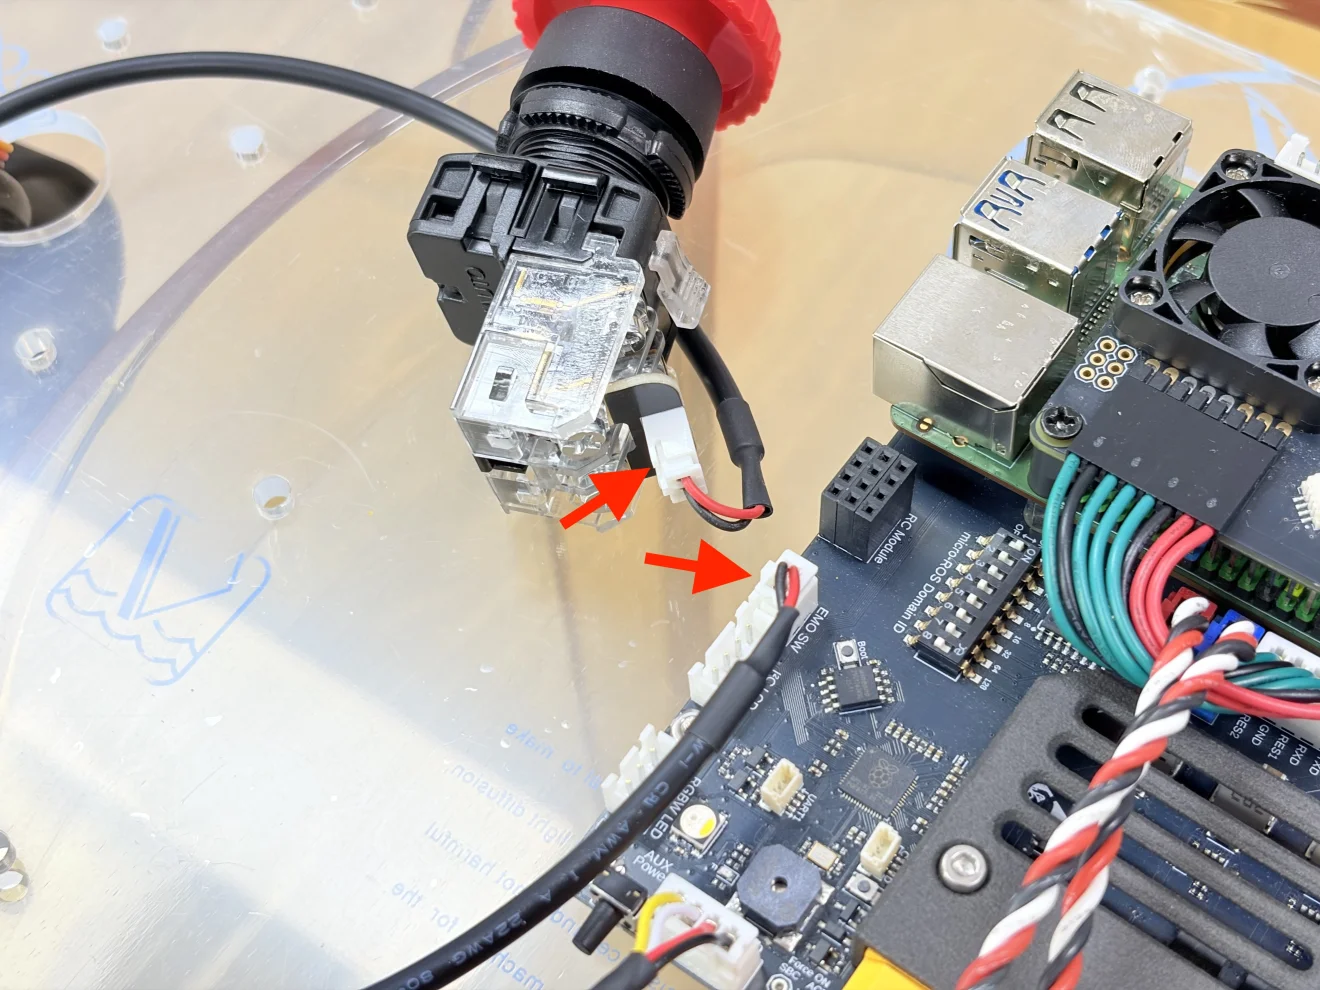
2핀 케이블을 사용해 메인보드의 비상정지 스위치 커넥터("EMO SW" 표시)와 비상정지 스위치 커넥터를 연결합니다.
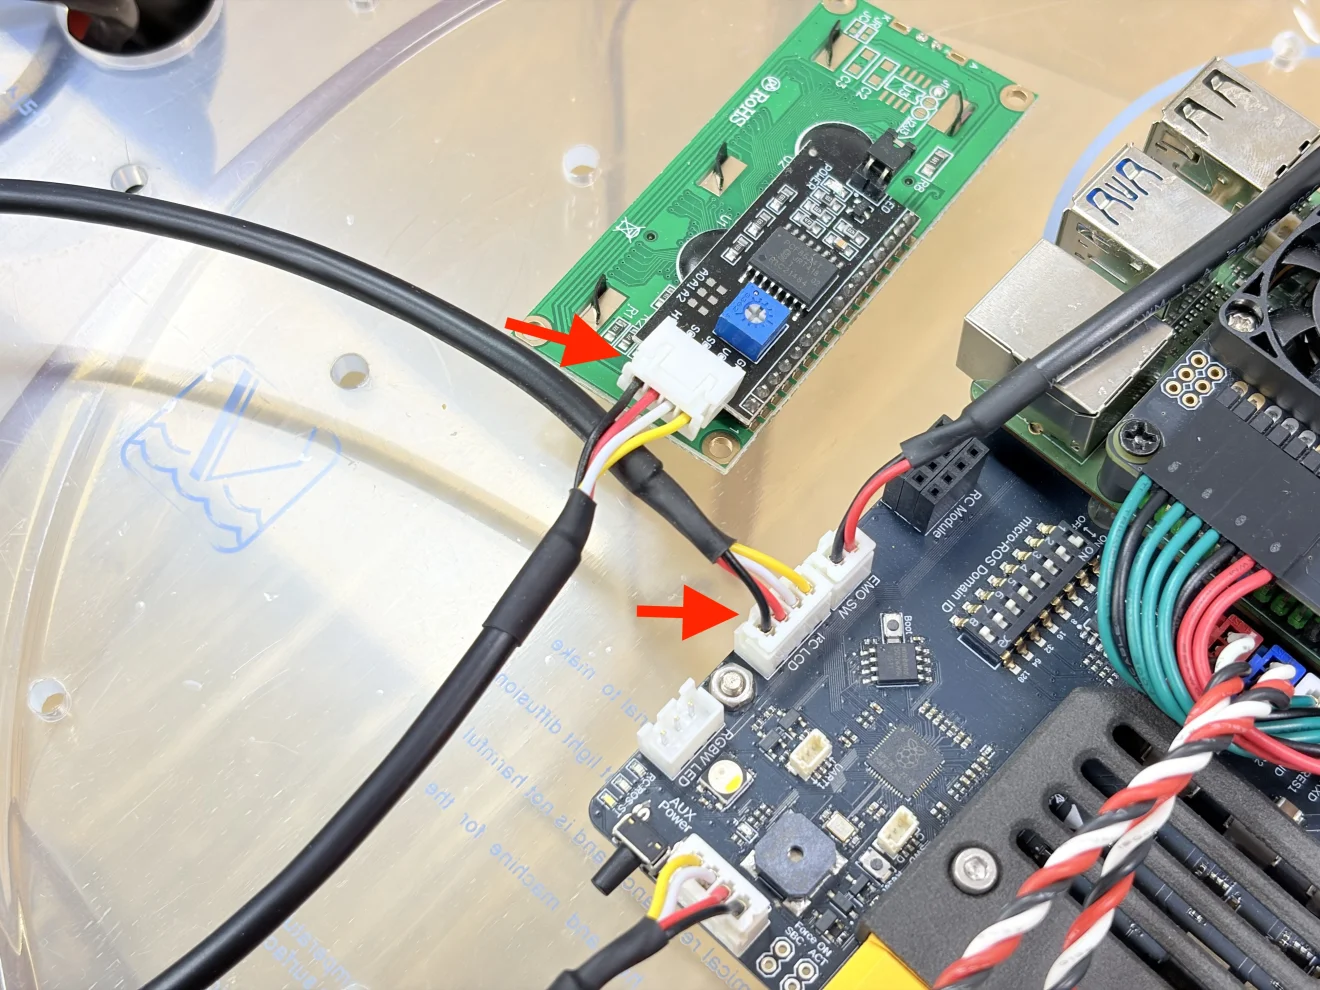
4핀 케이블을 사용해 메인보드의 디스플레이 모듈 커넥터("I²C LCD" 표시)와 디스플레이 모듈을 연결합니다.

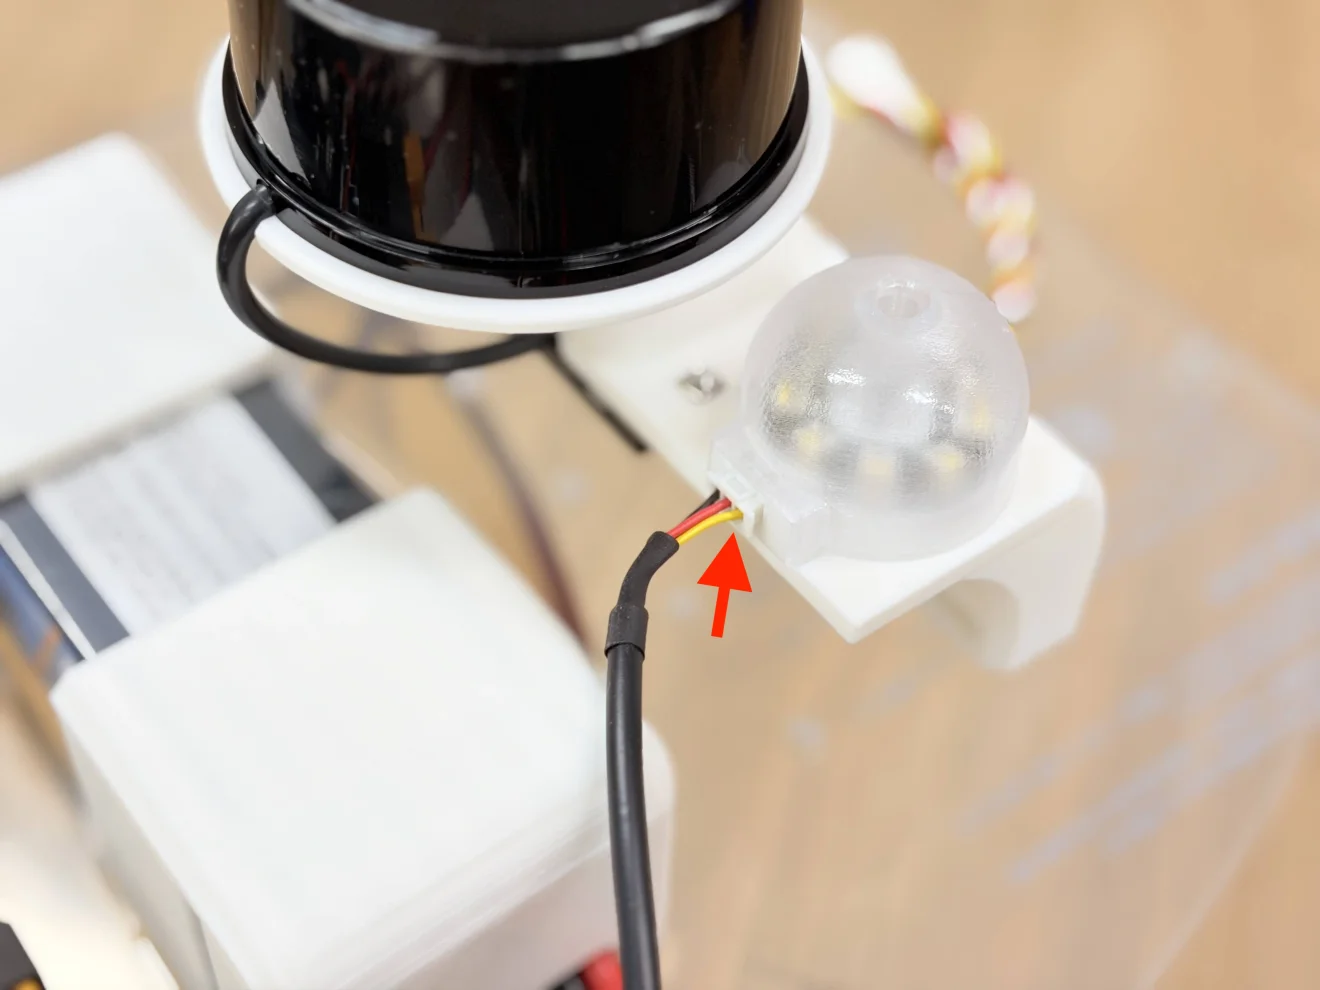
3핀 케이블을 사용해 메인보드의 LED 모듈 커넥터("RGBW LED" 표시)에 연결한 뒤, 사진과 같이 케이스 밖으로 통과해 센서부 케이스의 LED 모듈에 연결합니다.
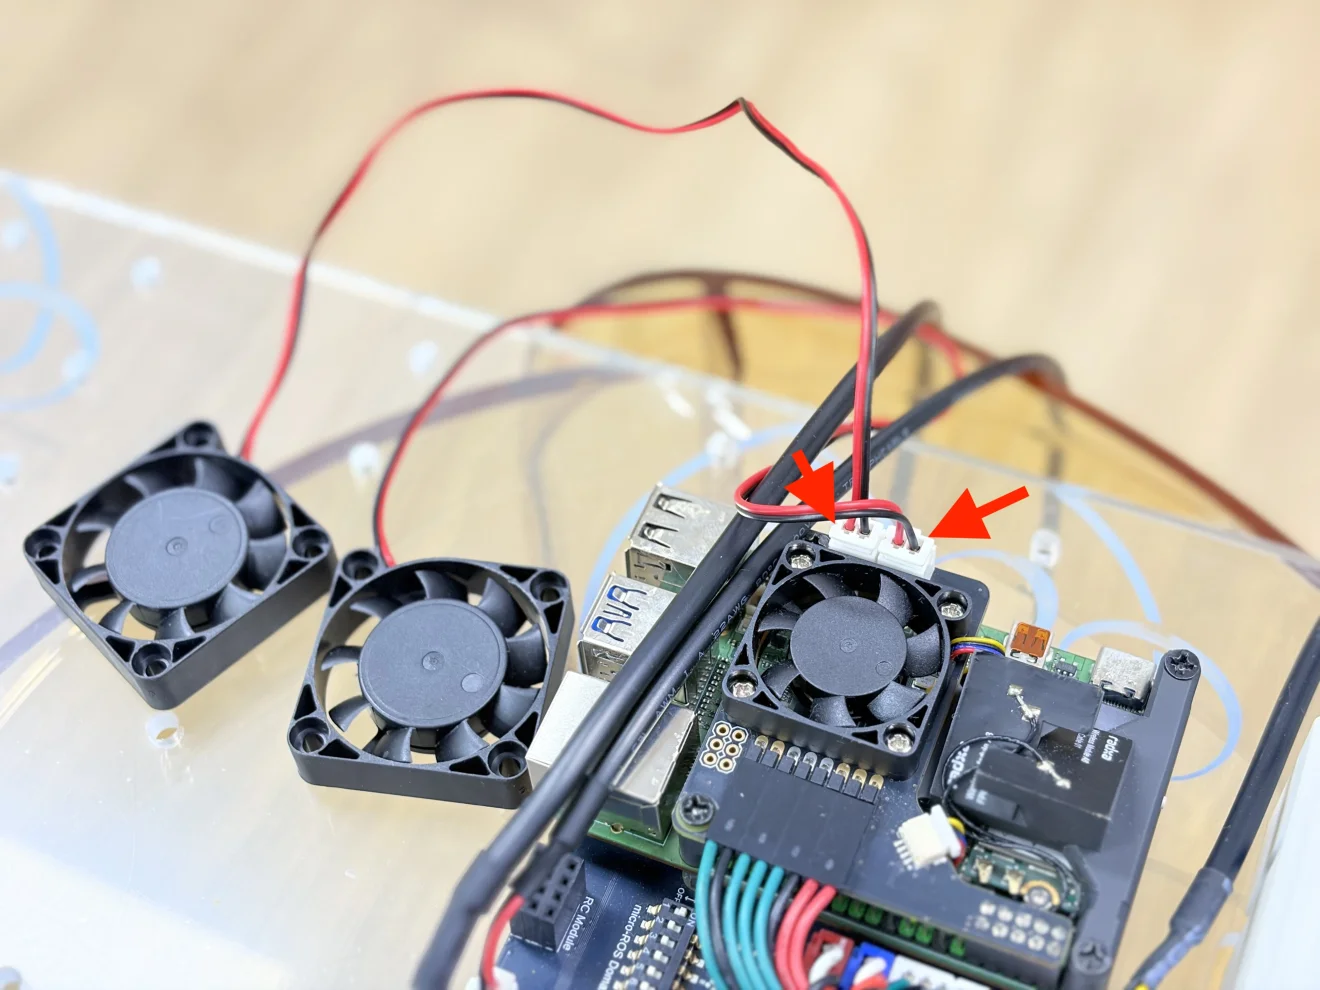
양쪽 쿨링팬을 메인보드의 쿨링팬 커넥터에 연결합니다. 사진에서는 화살표 색상에 맞춰 연결했지만, 양쪽 커넥터는 서로 바꿔 연결해도 됩니다.
➰ ⑥ 단계 - SBC 센서 케이블 연결
메인보드의 SBC에 센서를 연결합니다.
| 부품 | 수량 | 비고 |
|---|---|---|
| USB 허브 | 1 | |
| USB Type-B micro 케이블 | 1 | |
| USB Type-C 케이블 | 3 | |
| 양면테이프 | 필요량 | USB 허브 고정 시 선택 |
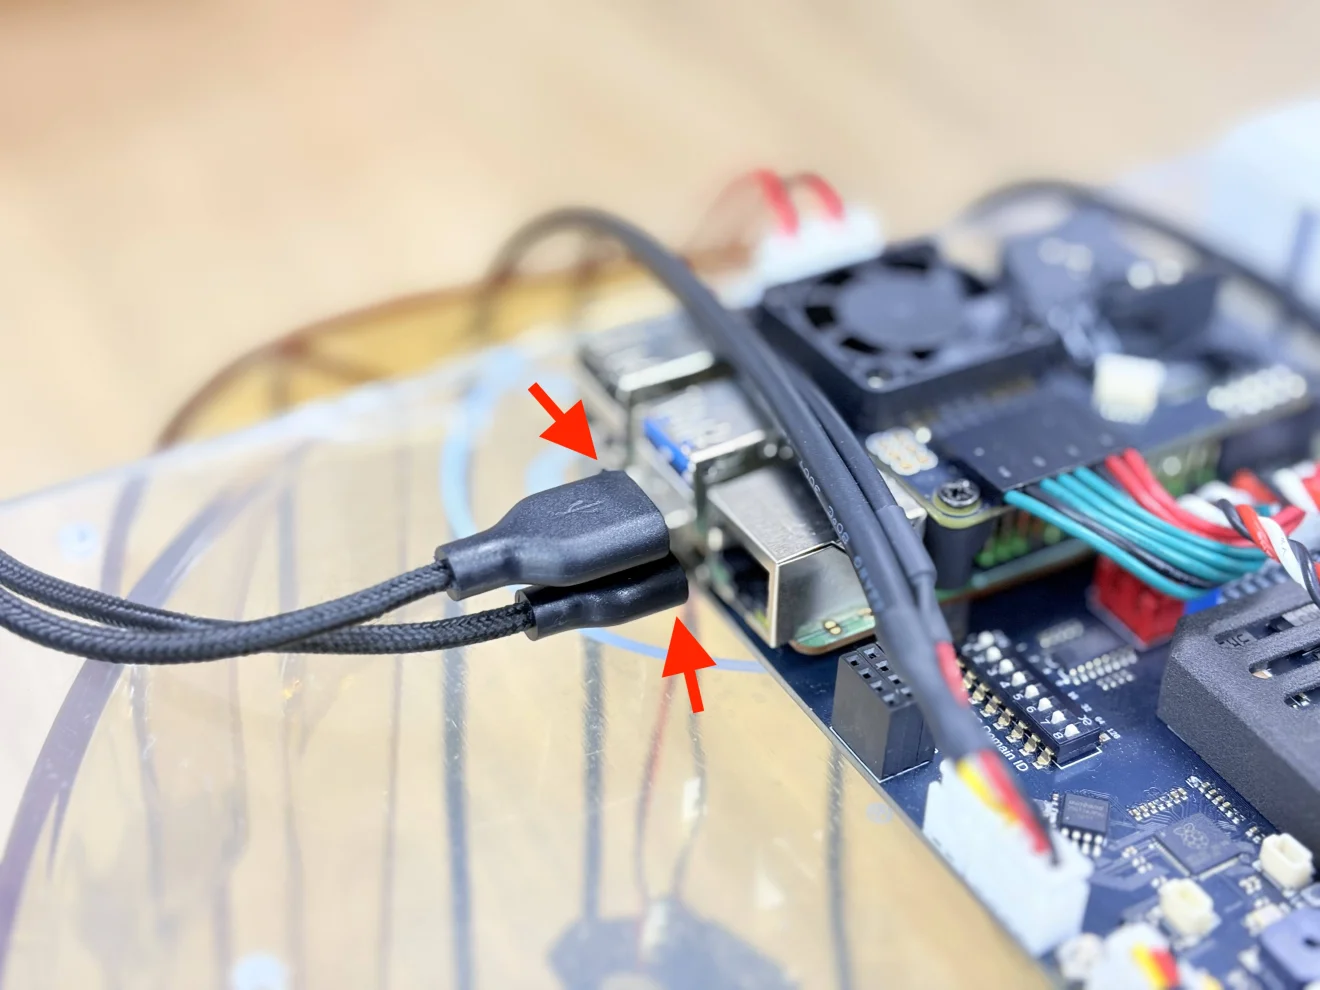
USB Type-C 케이블을 사용해 메인보드의 USB 커넥터와 SBC를 서로 연결합니다. Type-C 단자를 메인보드에, Type-A 단자를 SBC에 연결합니다.
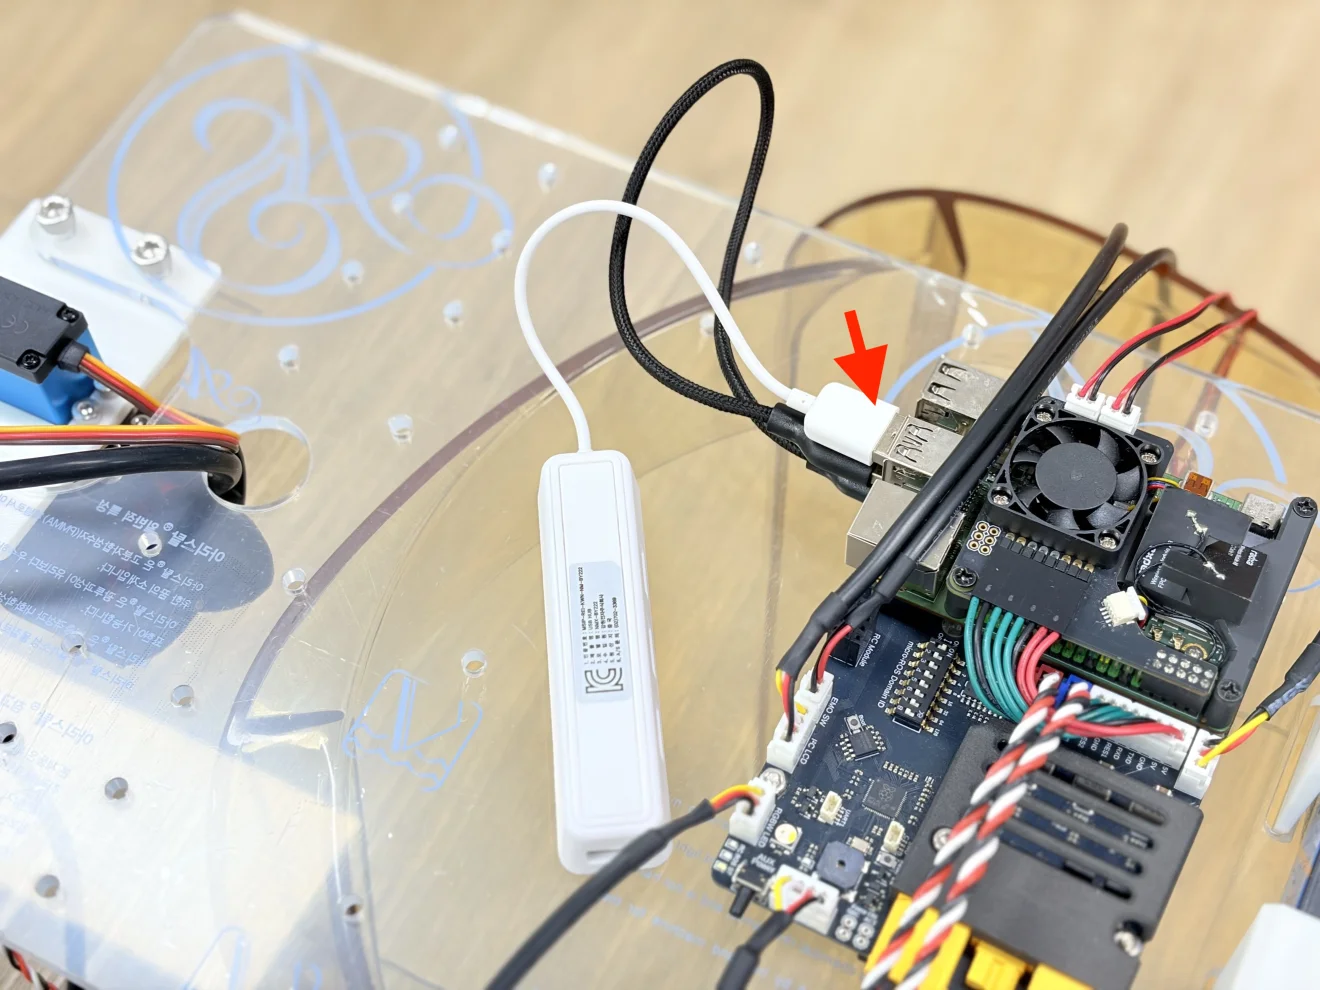
USB 허브를 케이스에 고정합니다. 필요한 경우 양면테이프를 허브 아래쪽에 붙입니다.
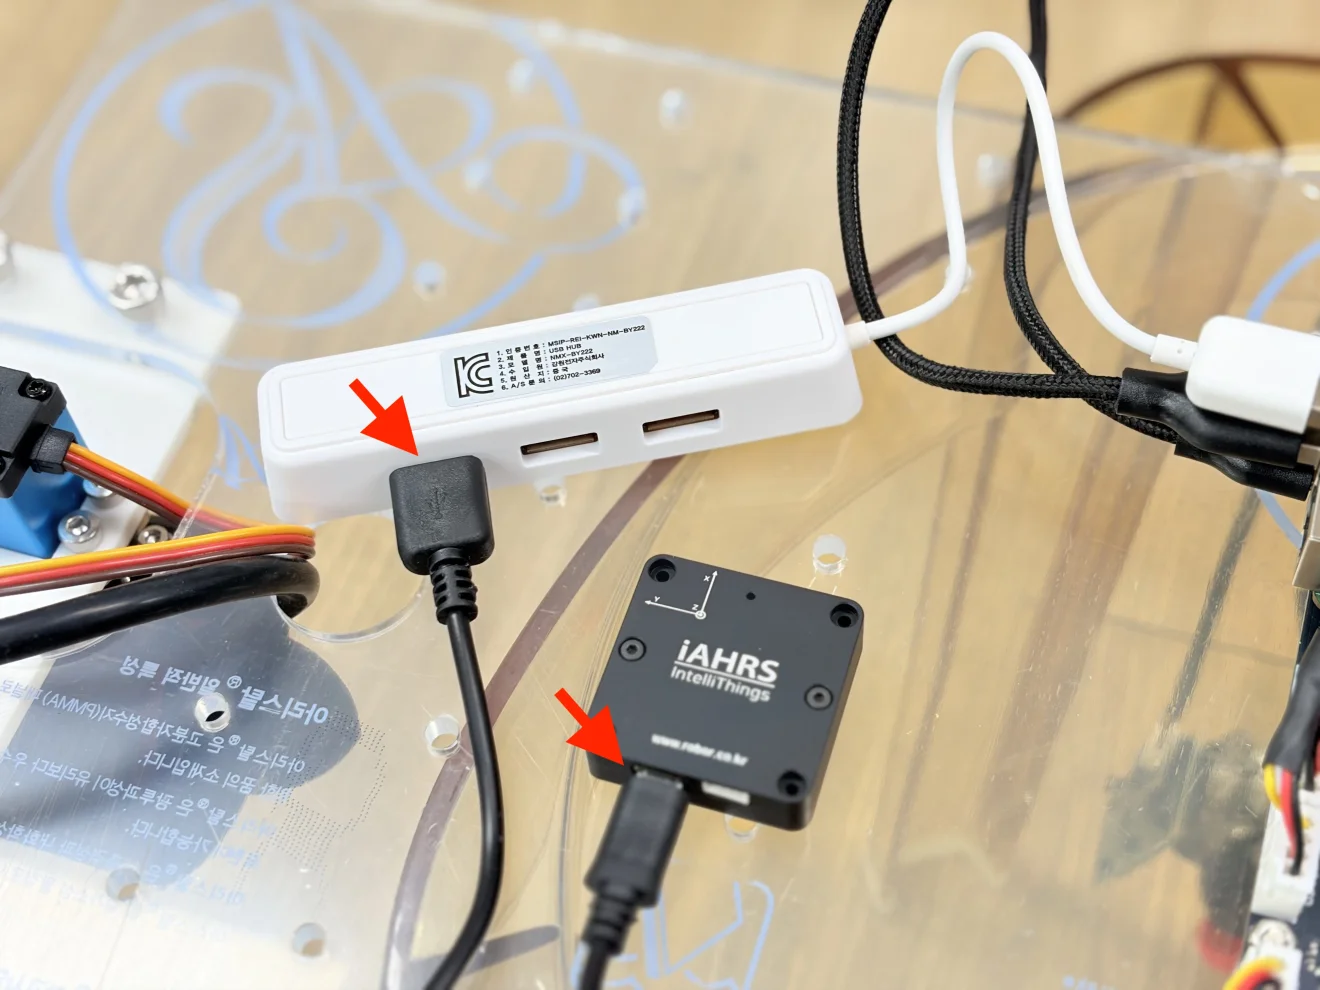
USB Type-B micro 케이블을 사용해 IMU 센서 모듈과 USB 허브를 연결합니다.
USB 허브의 포트는 사진과 달라도 됩니다.
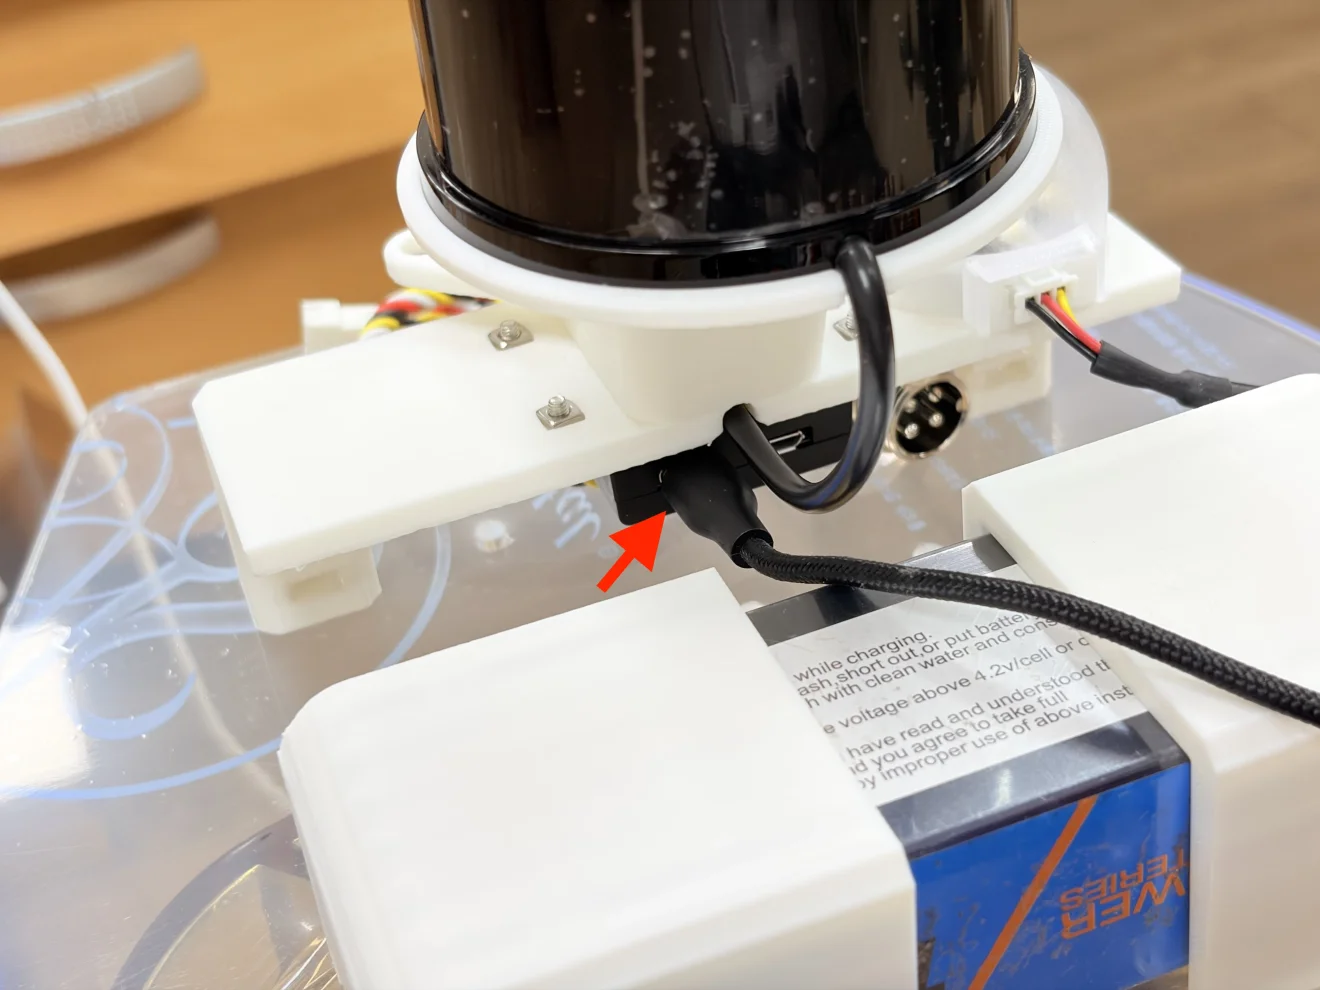

USB Type-C 케이블을 사용해 LiDAR 센서 통신 모듈을 USB 허브에 연결합니다.
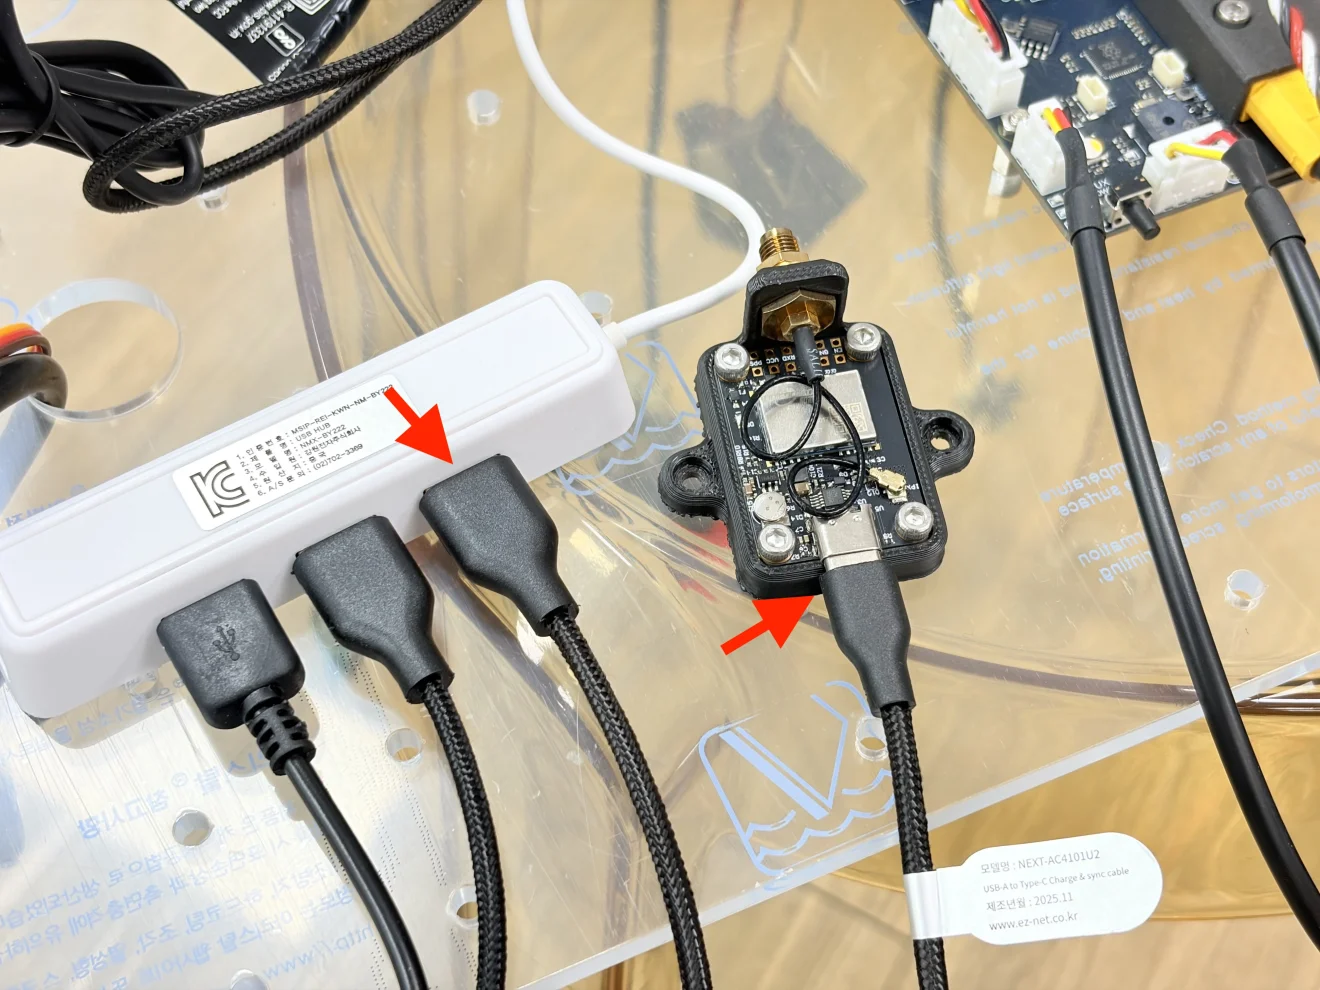
USB Type-C 케이블을 사용해 GPS 센서 모듈을 USB 허브에 연결합니다.

카메라 모듈의 USB 케이블은 메인보드의 SBC에 직접 연결합니다.
➰ ⑦ 단계 - 서보·쓰러스터·배터리 케이블 연결
서보모터와 쓰러스터의 케이블을 연결한 뒤, 배터리를 연결합니다.
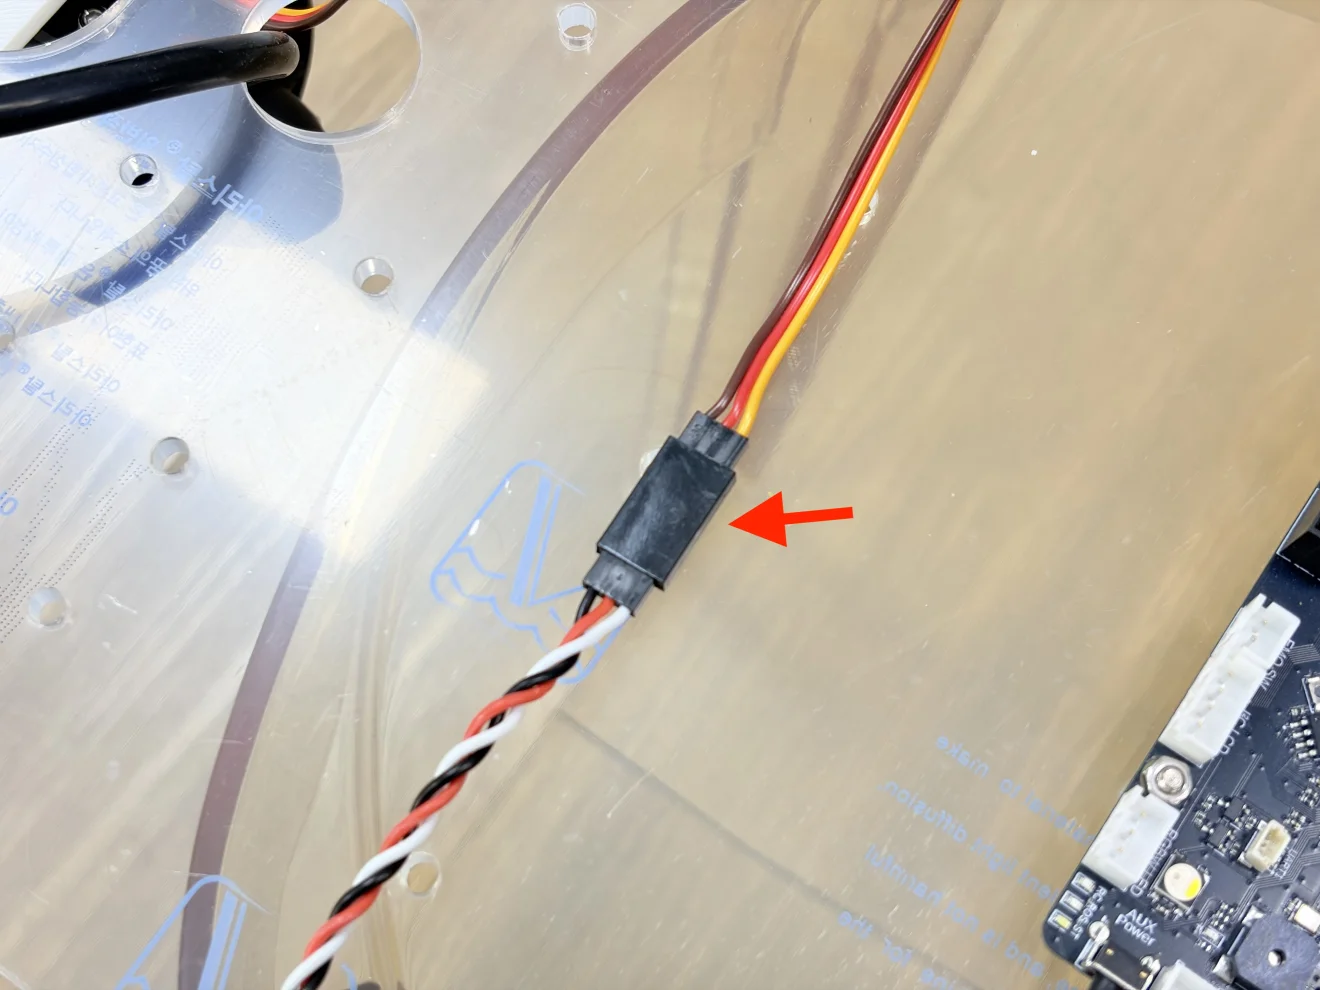
서보모터의 케이블을 연결합니다. 사진과 같이 방향을 맞추어 연결합니다. (흰색-노란색, 빨간색-빨간색, 검은색-갈색)
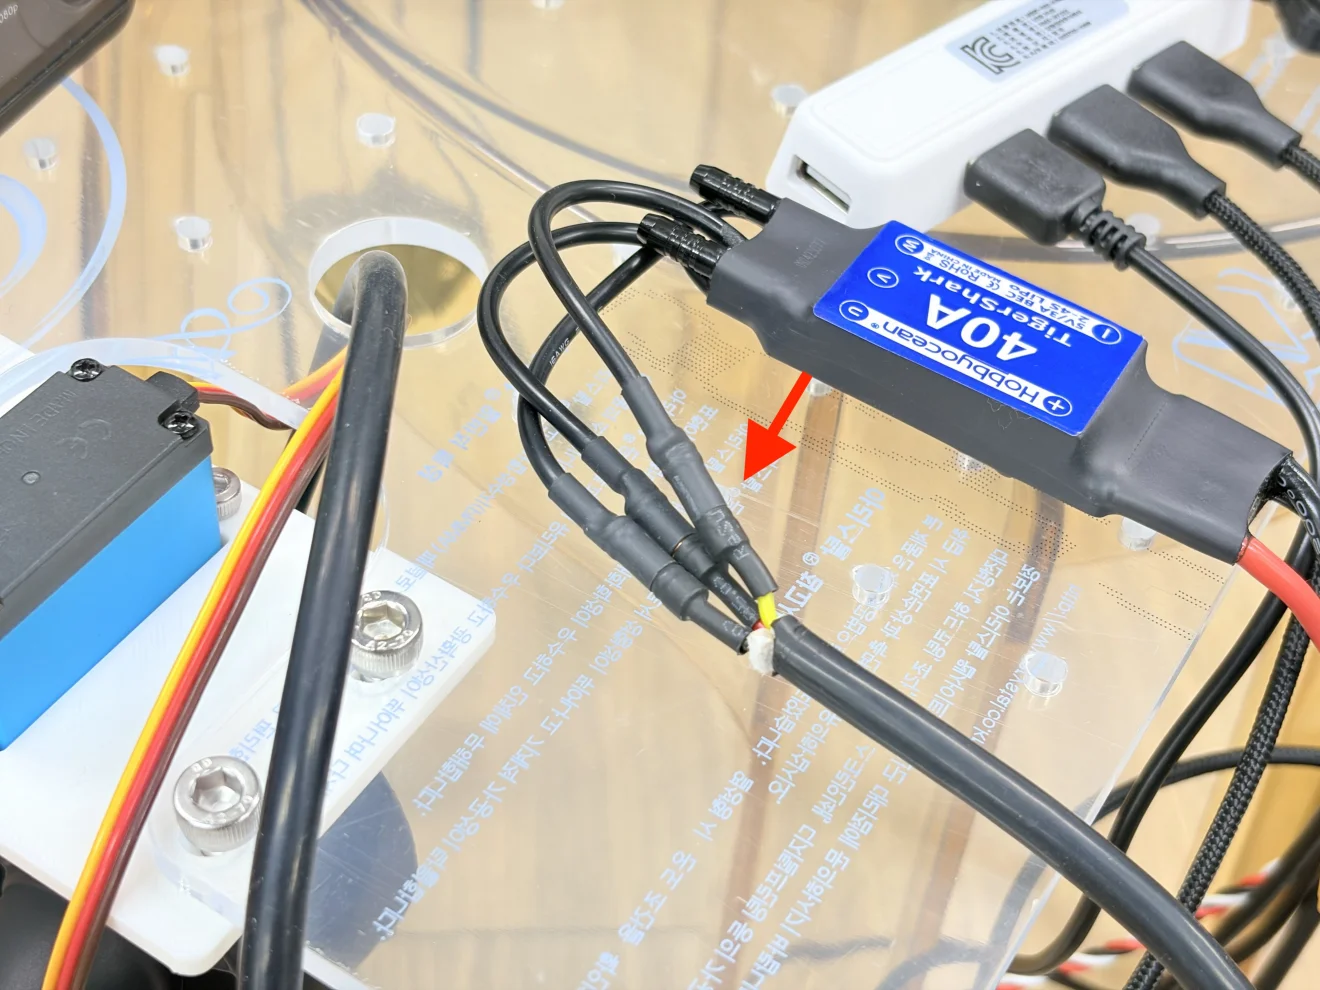
쓰러스터의 케이블을 연결합니다. 세 선의 연결 순서는 동작 방향 확인 후 조정할 수 있습니다.
쓰러스터의 BLDC 모터는 세 선 중 두 선의 연결을 서로 바꾸면 회전 방향이 바뀝니다.
회전 방향이 반대라면 전원을 분리한 뒤 두 선의 연결을 바꿉니다.
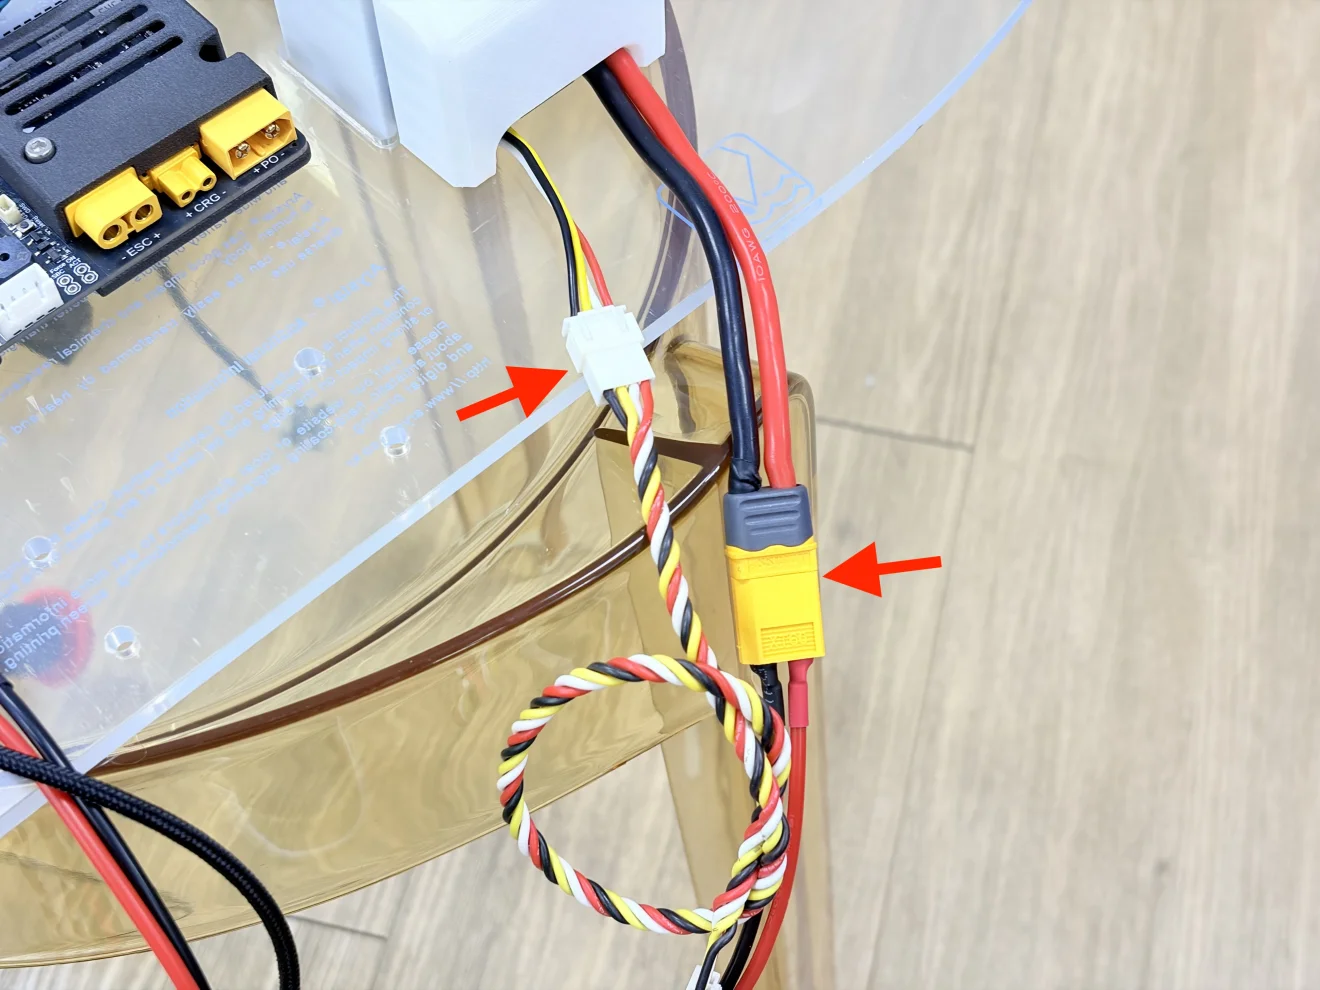
배터리의 충전 케이블(왼쪽)과 전원 케이블(오른쪽)을 각각 벨런싱 단자 연장 케이블과 배터리 전원 연장 케이블에 연결합니다.