자율운항 선박
자율주행
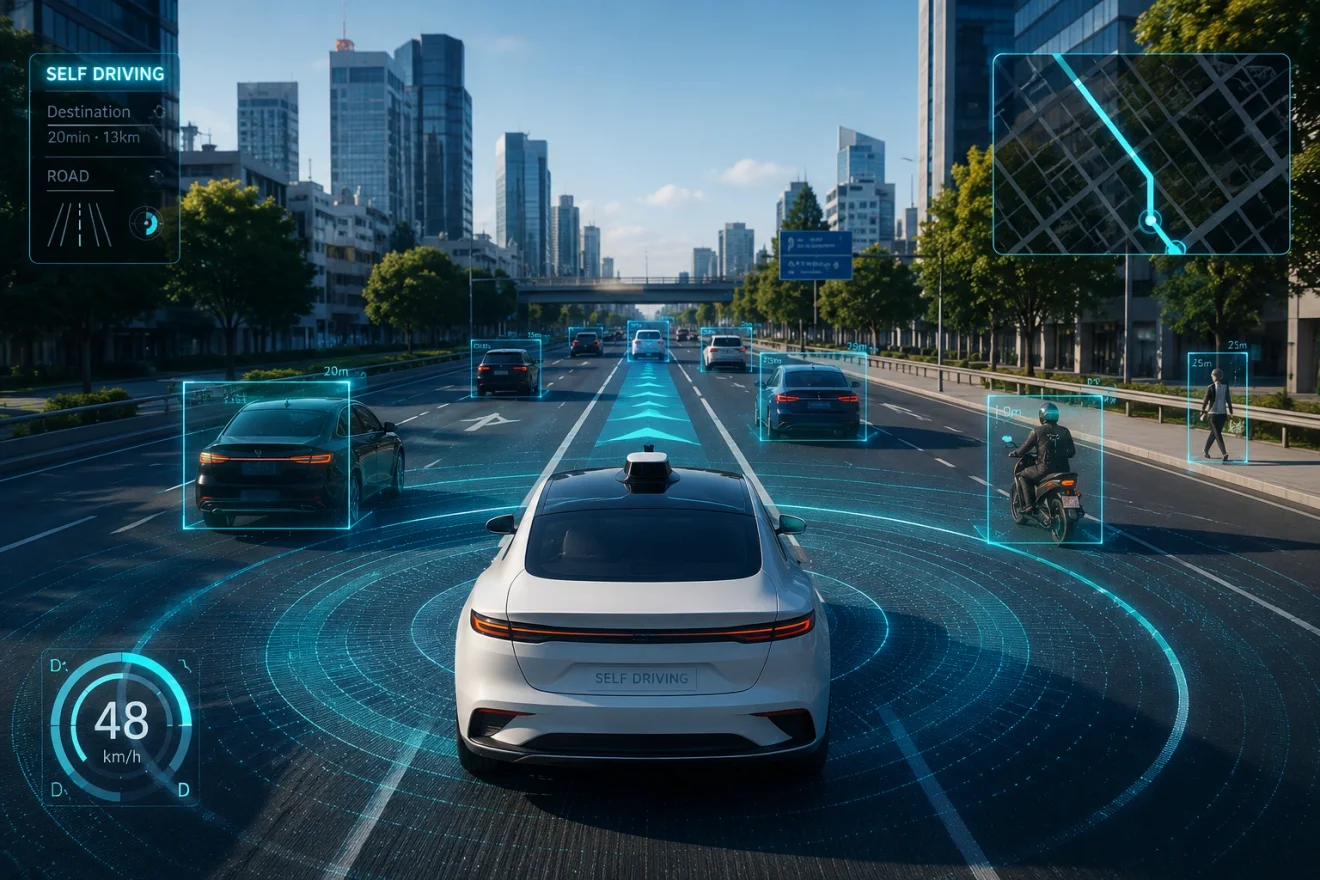
자율주행(Autonomous Driving)이란 운전자의 개입 없이 주변 환경을 인식하고 주행 상황을 판단하여 목적지까지 이동하는 기술을 말합니다. 자율주행 기술은 자동차뿐만 아니라 비행기, 선박 등 다양한 운송 수단에 적용되고 있으며, 꾸준히 발전하고 있습니다.
지면을 달리는 자동차, 하늘을 나는 비행기, 바다 위를 항해하는 선박은 각기 다른 주행 환경과 제어 방식이 필요하기 때문에, 자율주행 기술 역시 각 분야의 특성에 맞게 별도로 개발되어야 합니다.
MASS
국제해사기구(IMO, International Maritime Organization)는 자율운항 선박(MASS, Maritime Autonomous Surface Ship)을 사람의 간섭 없이 독립적으로 운용되는 선박으로써 고도로 자동화되었거나 원격으로 운항시스템의 통제가 가능한 선박으로 정의하고 있습니다.
일반적인 선박은 사람이 직접 주변 상황을 확인하고, 항로를 판단하며, 조타 장치와 추진 장치를 조작해 이동합니다. 자율운항 선박은 이 과정의 일부 또는 전체를 센서와 알고리즘으로 수행합니다.
자동차나 이동식 로봇의 자율주행과 비교하면, 선박의 자율운항은 몇 가지 다른 특징을 가집니다. 선박은 바퀴가 있는 로봇처럼 즉시 멈추거나 제자리에서 빠르게 방향을 바꾸기 어렵고, 물살과 바람의 영향을 계속 받습니다. 또 해상에서는 차선처럼 명확한 기준선이 없는 경우가 많고, 장애물도 고정되지 않고 움직이는 경우가 많습니다. 이러한 이유로 선박의 자율운항 알고리즘은 자동차나 로봇보다 더 많은 상황을 고려해야 합니다.
자율운항 선박의 단계
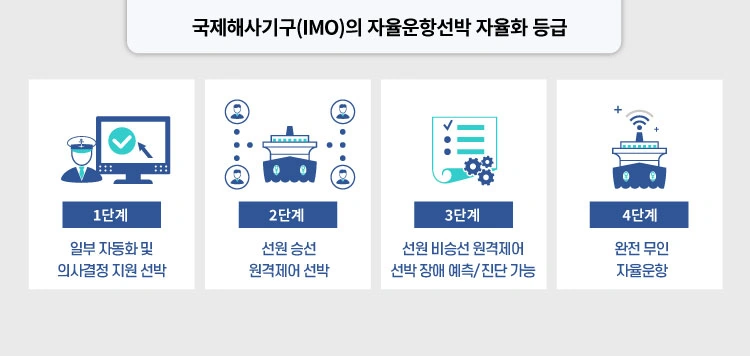
자율운항 선박의 자율화 등급은 국제해사기구가 제시한 기준에 따라 총 4단계로 구분됩니다. 선원이 직접 모든 것을 판단하고 제어하는 전통적인 방식부터, 선원이나 원격 조정 없이 완전히 자율적으로 운항이 가능한 단계까지 포함되어 있습니다.
-
Level 1: 부분적 자율운항 - 선원의 의사결정을 지원하는 수준
-
Level 2: 선원이 승선하지만 원격 제어가 가능한 수준
-
Level 3: 선원 없이 운항할 수 있으며, 원격 제어 및 고장 대비 시스템을 갖춘 수준
-
Level 4: 완전 무인 자율운항 - 선원이나 원격 조정 없이 운항할 수 있는 수준
알고리즘
알고리즘(Algorithm)은 어떤 문제를 해결하기 위해 필요한 계산 절차나 처리 과정을 순서대로 정리한 것을 말합니다. 일상생활 속에서 예를 들면 장보기, 요리하기, 길 찾기 같은 과정이 있습니다. 우리가 길을 찾아갈 때 경로가 한 가지만 존재하지 않듯이, 동일한 목적을 달성하기 위해 여러 가지의 알고리즘이 존재할 수 있습니다.
이러한 다양한 알고리즘 중에서 가장 효율적이고 정확한 방식을 찾기 위해 수많은 시행착오와 개선 과정이 필요합니다.
자율운항 알고리즘의 단계
사람의 개입 없이 선박이 스스로 항해하기 위해서는, 날씨, 장애물, 주변 선박 등의 다양한 외부 요인을 실시간으로 감지하고 이를 바탕으로 안전하고 효율적인 항로를 결정하며, 비상 상황에도 적절하게 대응할 수 있는 능력이 필요합니다. 이를 위해 자율운항 시스템은 다음과 같은 단계로 구성됩니다.
| 단계 | 역할 |
|---|---|
| 인지(Perception) | 센서 데이터로 주변 환경을 파악 |
| 판단(Decision) | 현재 상황에서 어떤 행동을 할지 결정 |
| 제어(Control) | 판단 결과를 실제 움직임으로 변환 |
실제 시스템에서는 이 세 단계 사이에 데이터 필터링, 센서 융합, 안전 감시와 같은 보조 단계가 추가되기도 합니다. 예를 들어 라이다에서 측정한 거리값이 순간적으로 튀면 판단 단계가 잘못된 결정을 내릴 수 있으므로, 센서 데이터를 먼저 정리해야 합니다. 또 판단 결과가 정상이어도 액추에이터 명령이 지나치게 크면 선박이 불안정하게 움직일 수 있으므로, 제어 단계에서 출력 제한과 안전 조건을 적용해야 합니다.